
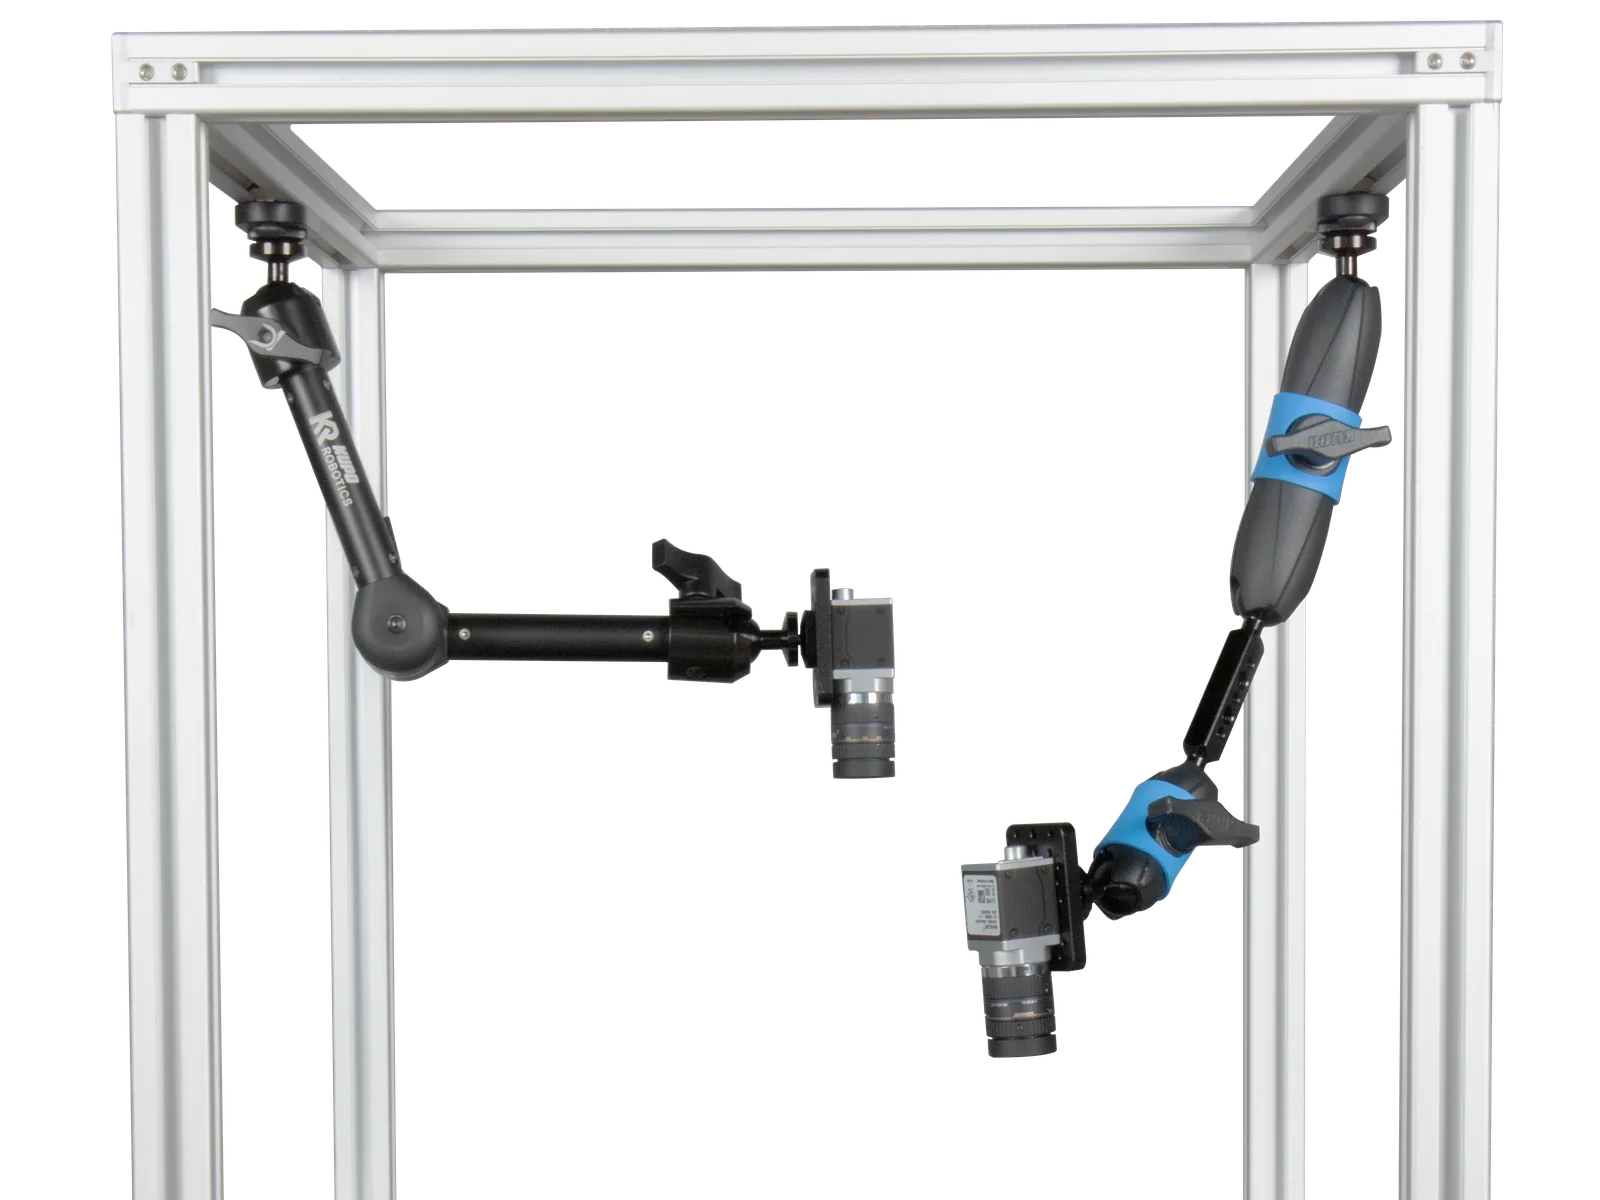
すでに機械フレームがある場合に。
設備、ガード、コンベヤー、筐体がすでにあり、構造を作り直さずに軽量な画像処理機器を追加したい場合に、SightLinkをご検討ください。
お客様のラインで概念実証を行うシステムインテグレーターから、稼働中の3030・4040フレーム設備にカメラ、照明、センサーを追加するマシンビジョン部門まで対応します。各キットはモジュール式で、必要なベース、アーム、機器側インターフェースを選べます。
アルミフレームの寸法だけでSightLinkを選定しないでください。実際の取付面、溝へのアクセス、周辺のガード、コネクターの空間、ケーブルの曲げ半径、取付位置でのアームの可動範囲を確認してください。
すでにあるフレームを活用する。
SightLinkノードは、穴あけ、溶接、別の支持フレームの追加をせずに、アルミフレームの溝に取付位置を設けます。
組込み時には、機械構造を維持したままノードを移動して別の視野を試したり、アルミフレーム側の取付部を変えずにアームの種類を交換したりできます。ノードは構造との接続を、アームは到達距離と向きの調整を担います。
一方、モジュール式の後付けでも、実際の機械環境の影響は受けます。溝へのアクセス、振動、ガード、ケーブルの引張り、偏心荷重によるモーメントが、完成した取付構成の適否を左右します。ノードは接続部であり、それだけで生産用途への承認が得られるわけではありません。
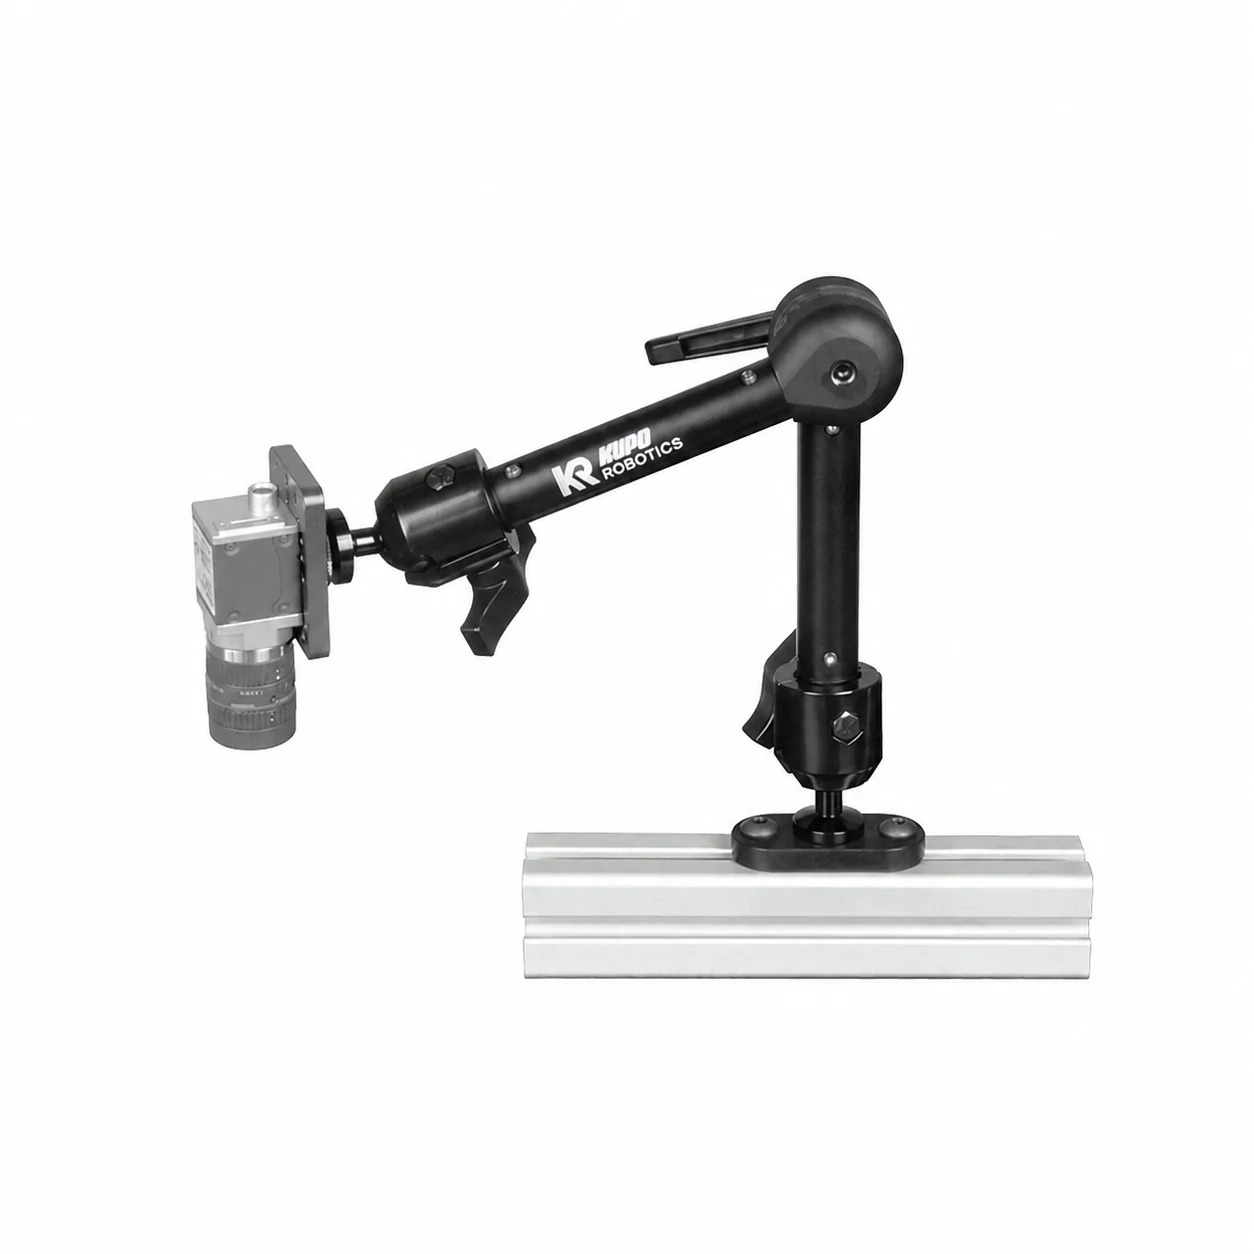
フレキシブルアーム用の構成。
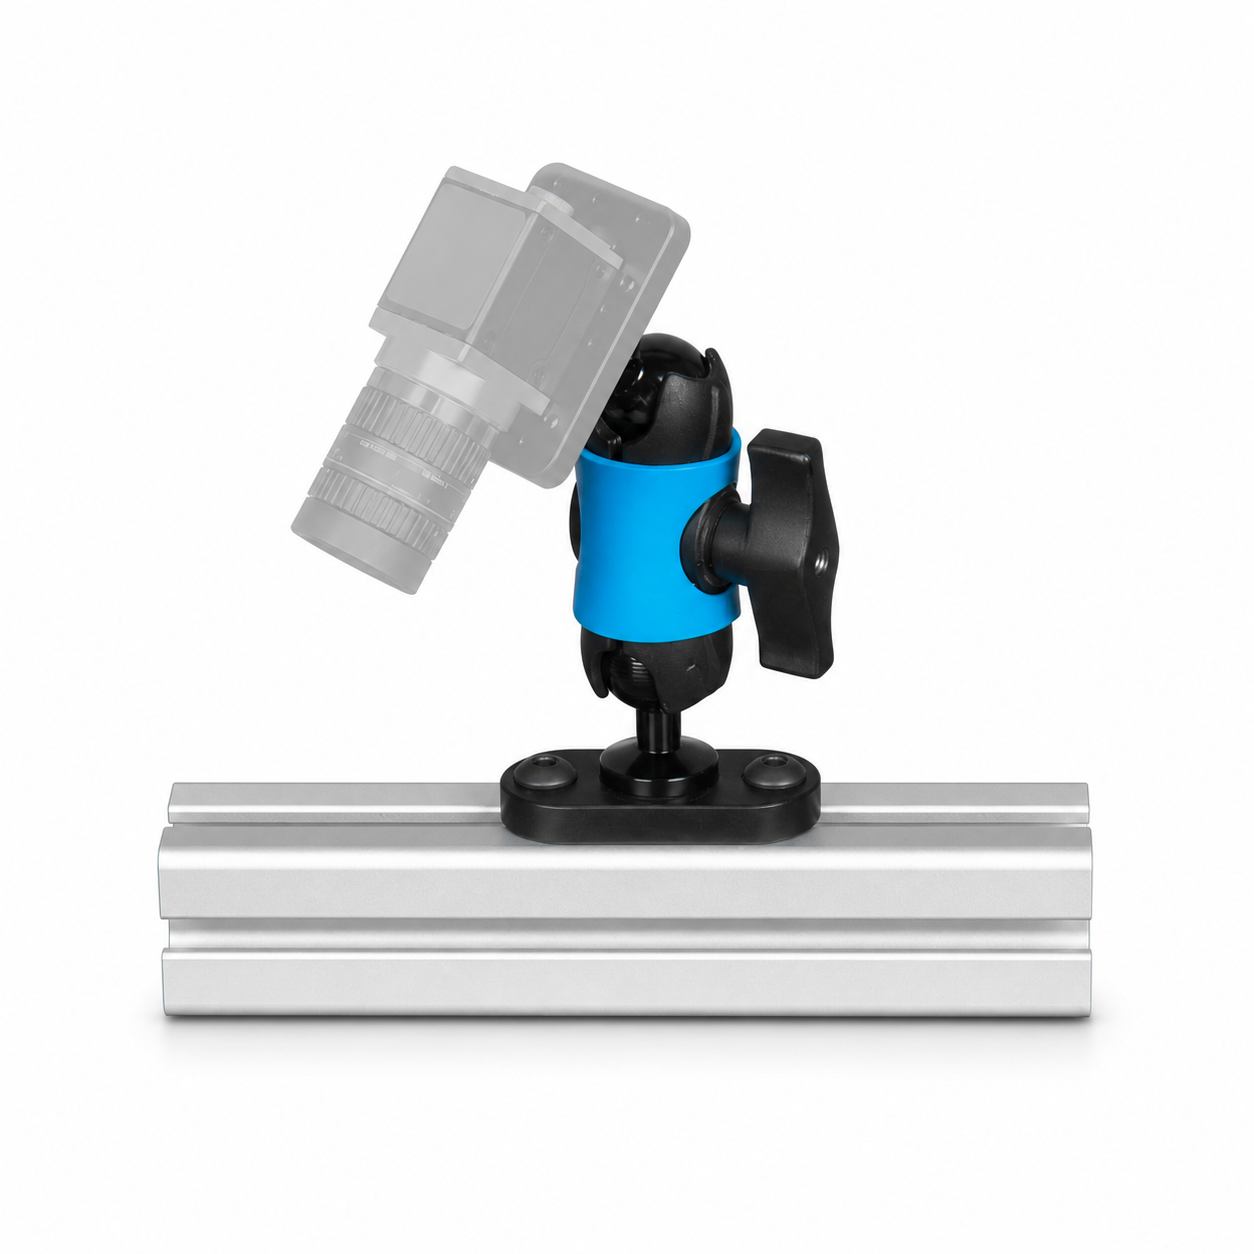
SightLink E3040は、構成を変更できる共通ベースノードを使用します。同じ設計のベースを、3030と4040のどちらにも同じ方法でT溝に取り付けるため、フレーム寸法によって購入するベースを変える必要はありません。ボールヘッドを装着すると、Super KnuckleとOmniGrip用のボール接続部となり、カメラ、照明、センサー、モニターの位置を素早く調整して検証できます。
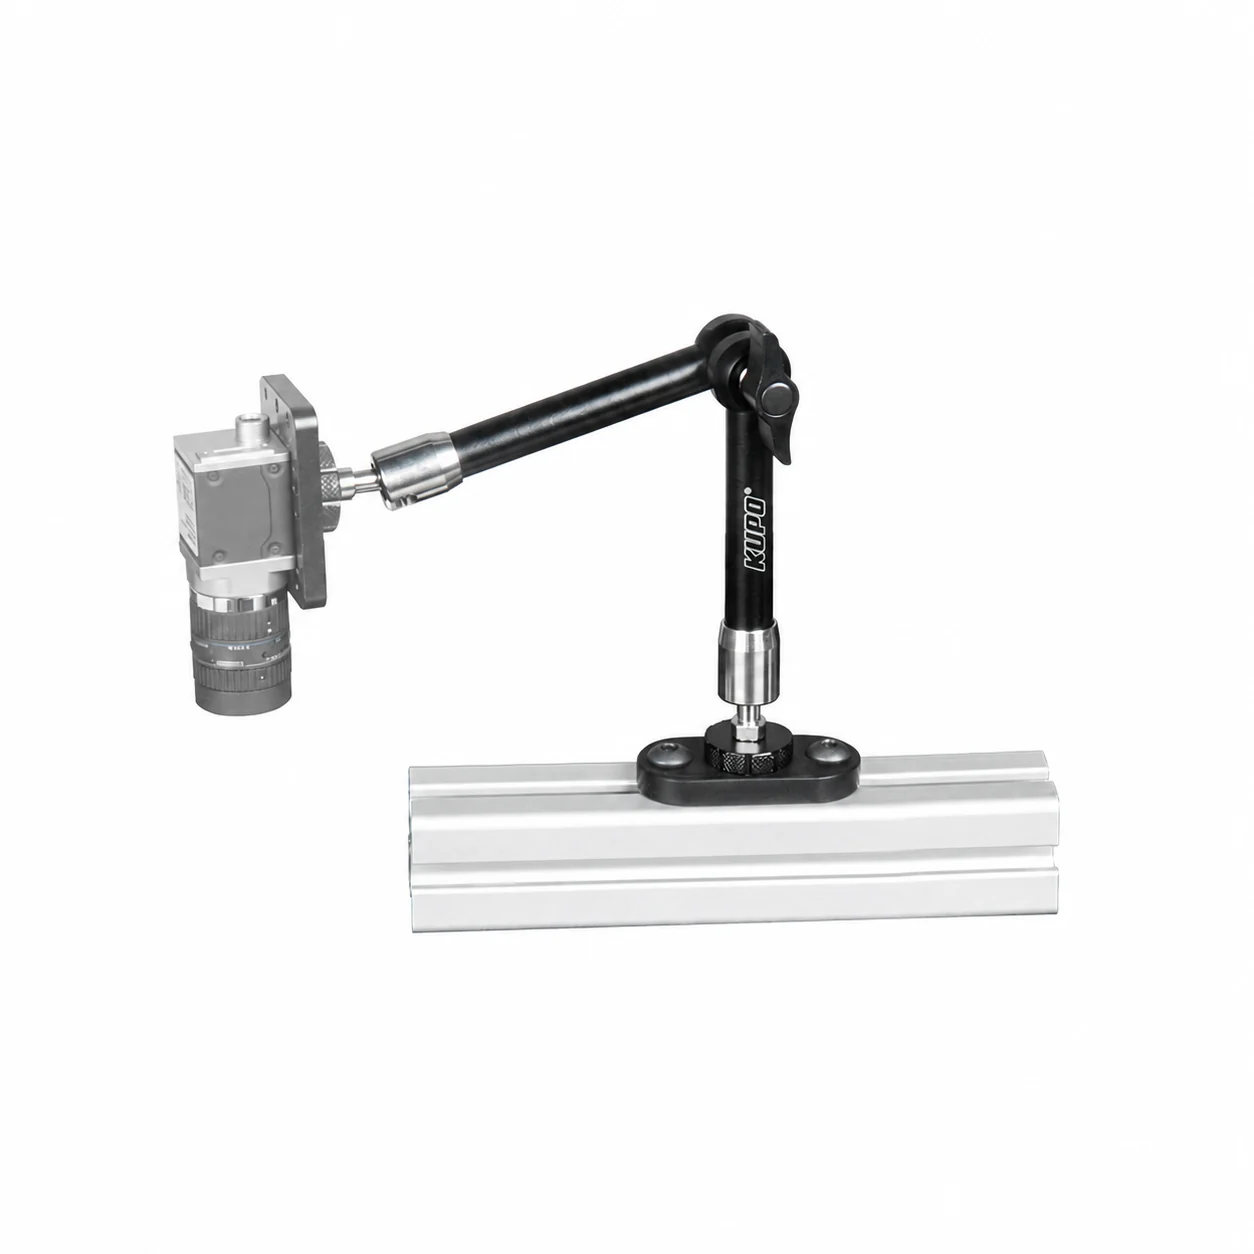
ねじで直接接続する構成。
ボールヘッドを取り外すと、同じベースの1/4インチ-20ねじでVision Armを接続できます。小型カメラをフレームの近くに配置できる低背型の構成です。ベースが共通なので、まずアルミフレームへの取付部を決め、その後でアームの接続方式を選べます。アームを変更してもベースを交換する必要はありません。
長さの前に、調整方式を選ぶ。
| アームシリーズ | 利点 | 制約 | 適した用途 |
|---|---|---|---|
| Super Knuckle | ノブ1つで自由に向きを調整でき、位置変更が最も素早い方式です。コンパクトな短尺タイプもあります。 | 摩擦で保持するため、位置がずれた場合は通常、目視で向きを合わせ直します。長いタイプほど剛性と荷重の余裕が低下します。 | カメラや照明の位置を探している場合、または頻繁に変更する場合。 |
| OmniGrip | 支持部に近い位置での荷重の余裕が最も大きく、中央の歯付き関節が滑りを抑え、段階的に設定した角度へ戻せます。 | 重く、調整に時間がかかります。歯の位置ごとの段階的な調整で、無段階の微調整ではありません。長いアームほどベースにかかるモーメントが増えます。 | 視野が決まっており、調整速度よりも再現性や安定性を重視する場合。 |
| Vision Arm | ねじで直接接続する低背型の構成です。ガードや小型カメラの周辺にコンパクトに収まり、ベース側の追加ボール接続部が不要です。 | 軽負荷向けの多関節構造で、荷重の余裕は小さくなります。摩擦関節は角度設定式ではありません。直接ねじ接続するにはボールヘッドを取り外します。 | 小型カメラをアルミフレームの近くに配置し、最大荷重よりも周囲の空間を重視する場合。 |
| アーム | 長さ | 使用荷重(支持部に近い位置) | 適した用途 |
|---|---|---|---|
| Super Knuckle | 3 in / 7.6 cm | 最大5 kg / 11 lb | カメラをフレームの近くに置き、手で素早く調整したい場合。 |
| Super Knuckle | 6 in / 15.2 cm | 最大3 kg / 6.6 lb | 3インチよりも空間を確保しながら、工具なしで素早く位置調整したい場合。 |
| Super Knuckle | 9 in / 22.9 cm | 最大2 kg / 4.4 lb | 軽量な機器で、剛性よりも到達距離を重視する場合。 |
| OmniGrip | 20 cm / 7.9 in | 最大8 kg / 17.6 lb | カメラの安定性を最優先する場合。OmniGripで最初に検討する構成です。 |
| OmniGrip | 30 cm / 11.8 in | 最大6 kg / 13.2 lb | 汎用的な到達距離と、設定角度の再現性を両立したい場合。 |
| OmniGrip | 40 cm / 15.7 in | 最大4 kg / 8.8 lb | 広い作業範囲をカバーする場合。大きく張り出す構成では、搭載荷重を小さく見積もってください。 |
| Mini Vision Arm | 7 in / 18.7 cm | 最大2 kg / 4.4 lb | 小型・軽量のカメラを、直接ねじ接続でフレームの近くに配置する場合。 |
| Vision Arm | 11 in / 30 cm | 最大3 kg / 6.6 lb | 小型カメラに追加の到達距離が必要で、可動範囲、ケーブルの曲げ、位置ずれを確認済みの場合。 |
検証済みの位置を、角度設定式の取付構成に。
SightLink Rosette Linkは、E3040シリーズの剛性を重視したモジュール式構成です。短いアルミ製リンクを歯付きロゼットで連結し、角度を記録して締め付け、保守のために外した後も同じ歯位置で再組立てできます。
視野を探している段階では、Super Knuckle、OmniGrip、Vision Armのフレキシブルアームを使用します。作動距離、方向、周囲の空間が決まったら、必要な位置に届く最少のRosette Link部品で配置を再構成します。自由な手動調整と引き換えに、短く再現性の高い支持構成を得られます。
専用のロゼットマウントページでは、フレーム側の接続部、90°の方向変更、100 / 150 / 200 mmの延長部、機器用ホルダー、利点、制約、検証手順を説明しています。
SightLink ロゼットマウントを見る使用位置を素早く見つける3つの方法。
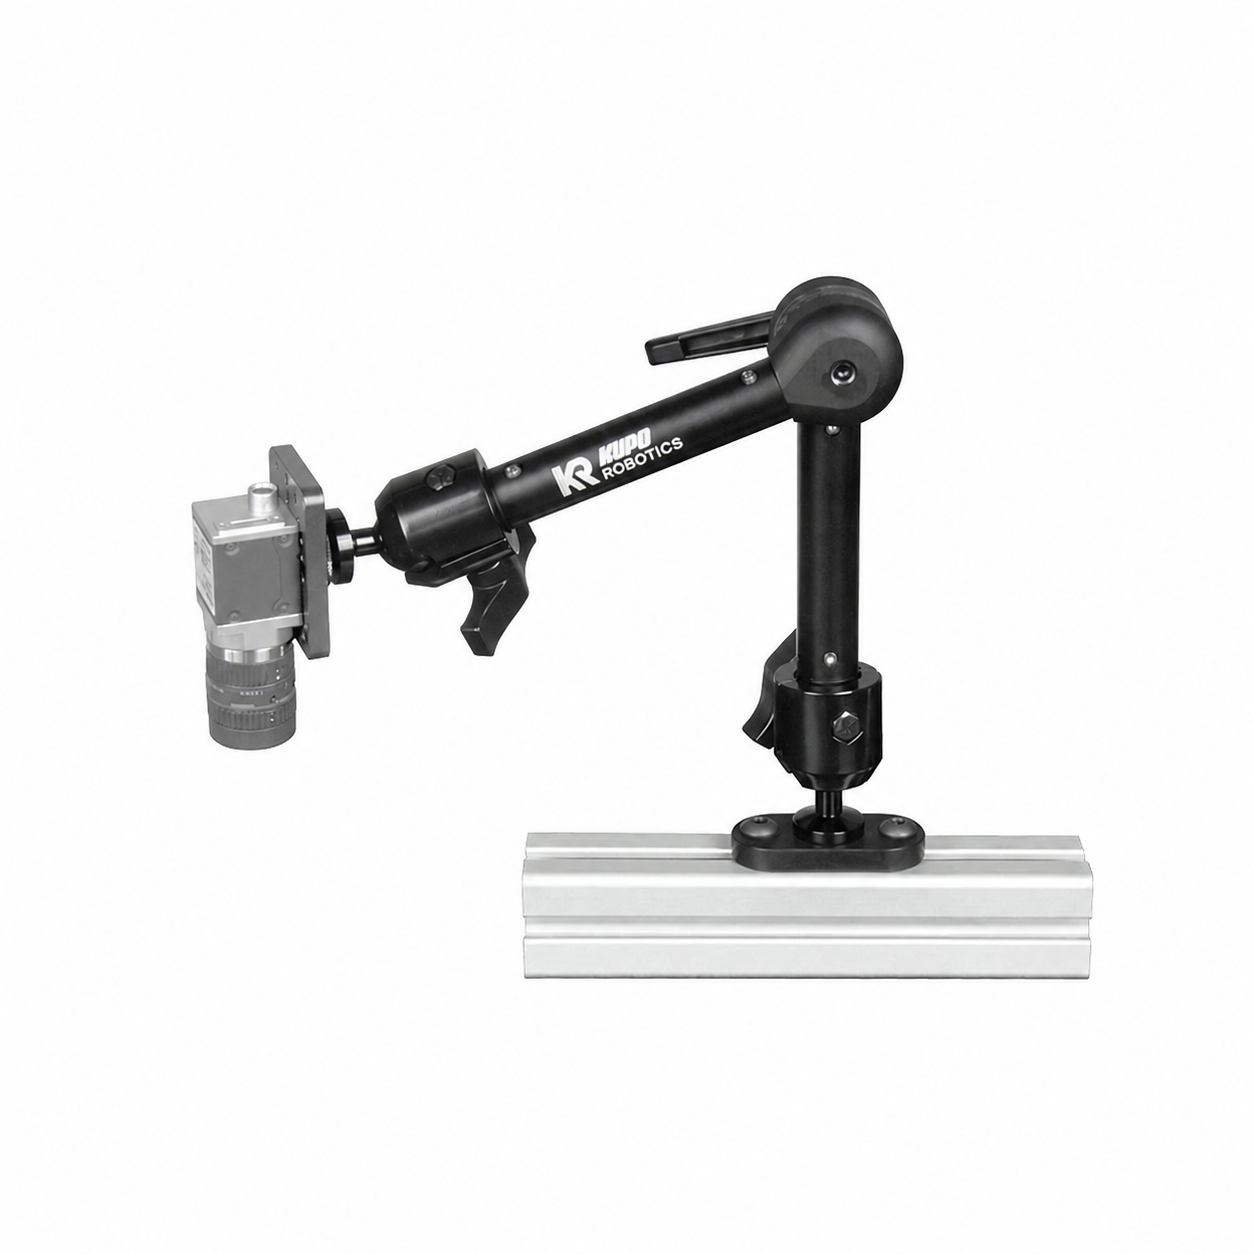
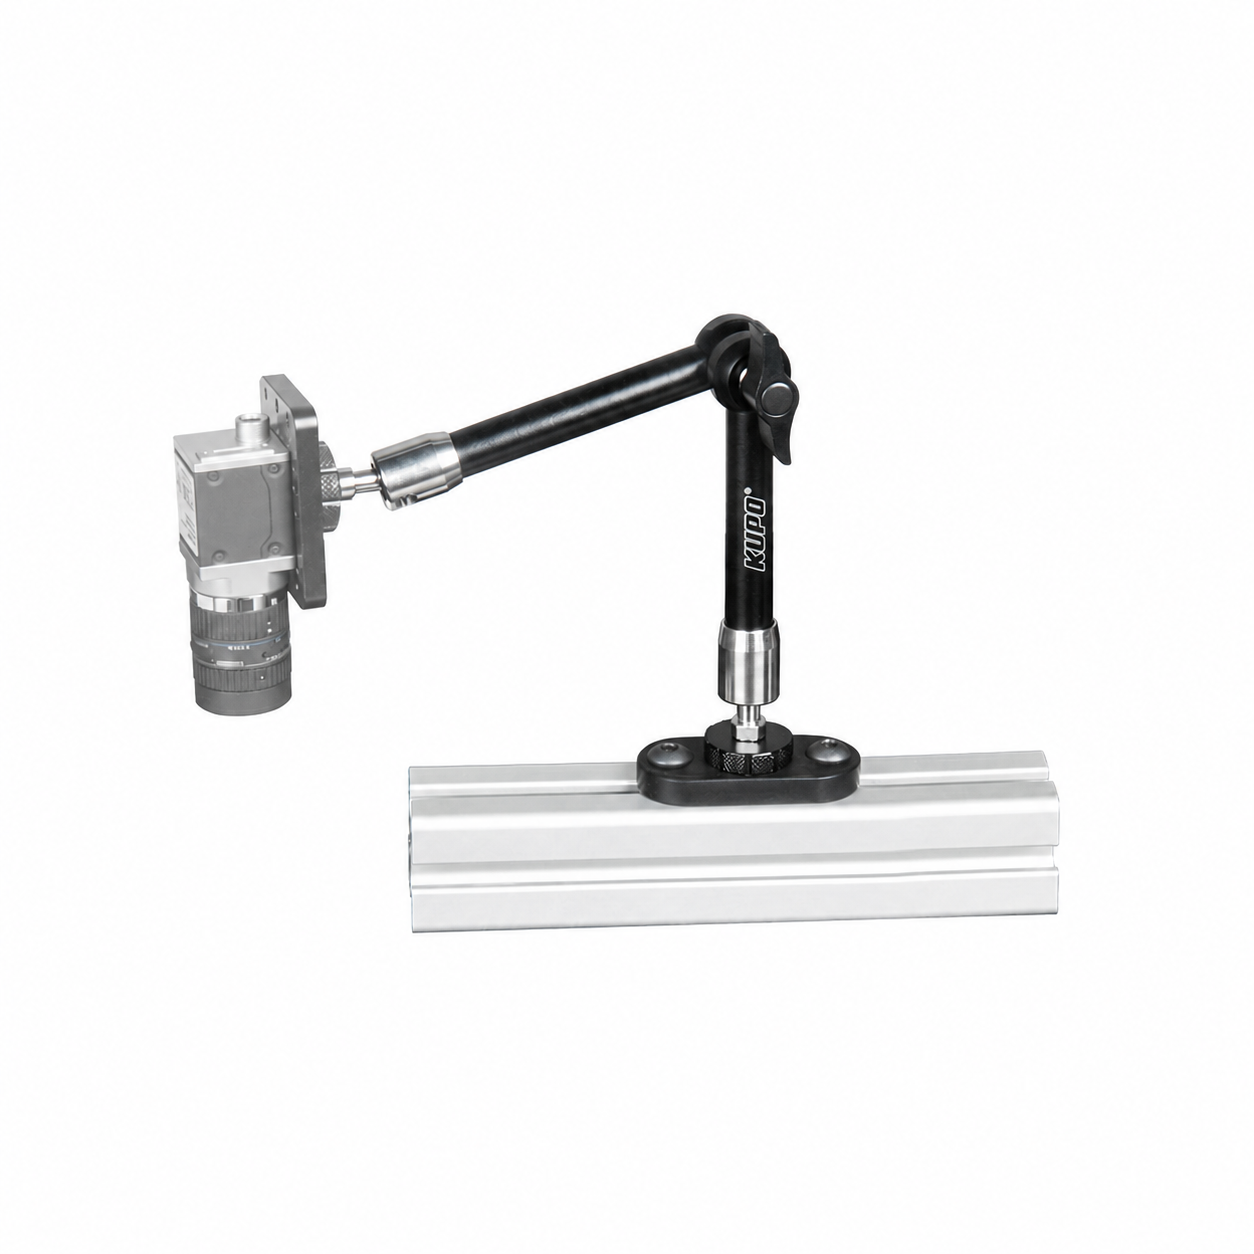
フレキシブルアームで位置を決め、Rosette Linkで再構成する。
Super Knuckle、OmniGrip、Vision Armを使えば、機器を取り付け、向きを調整し、素早く視野を試して検証できます。その後、Rosette Linkの角度設定式関節と剛性のある延長アームで、決定した配置を構成します。
自動的に置き換えられる変換キットではなく、生産用途への承認を自動的に得られるものでもありません。適切なロゼットの連結構成は、測定した方向、オフセット、カメラの接続部、ケーブル経路、保守用の空間によって決まります。KUPOは、成功した試験構成を、実用性のある最短の角度設定式構成へ移すお手伝いをします。
フレキシブルアームで機器の 配置位置 を決めます。その位置の記録と再現が自由な手動調整より重要になったら、Rosette Linkを使用します。
実際の条件に即して後付けする。
取付位置を確認
アルミフレームの寸法とシリーズ、アクセスできる溝面、ガードやコンベヤーとの空間、ケーブルの曲げ半径、アームの可動範囲、振動、画像位置の許容差。
自動的な承認ではありません
SightLinkは検証後、再現性のある生産用マウントを使用して、生産設備の取付構成の一部にできます。最終的な採用可否は、荷重、振動、ケーブルの管理、設置方法、ガードによって決まります。
キットの構成
構成を変更できるアルミフレーム用ベース、選択したアーム、1/4インチ-20雄ねじの出力部。フレーム、カメラ、プレート、ガード、ストレインリリーフは別途必要です。
ご注文前にご確認ください。
3030と4040で別のベースが必要ですか。
いいえ。SightLinkは、3030と4040の両方のT溝に同じ方法で取り付けられる共通ベースノードを使用します。フレーム寸法によってベースは変わりません。側方延長用カプラーを使用する場合のみ、フレーム断面に合うものを選びます。
フレキシブルアームとVision Armは、どのように切り替えますか。
同じベースを使用します。ボールヘッド装着時はSuper KnuckleとOmniGripを取り付けられ、ボールヘッドを外すと1/4インチ-20ねじでVision Armを接続できます。アルミフレームへの取付部を変更せずに、アームの接続方式を選べます。
SightLinkのフレキシブルアームを生産設備で使用できますか。
フレキシブルアームは、カメラ位置を探して検証するための位置調整・セットアップ用ツールとして扱ってください。正式な生産設備には、検証済みの配置を、角度を再現できる別構成のロゼット/スクエアカプラー式生産用マウントへ移してください。
フレキシブルアームからロゼットマウントへ移行するタイミングは。
カメラや照明の位置が検証でき、自由な手動調整よりも再組立て時の再現性が重要になった時点で移行します。 SightLink ロゼットマウントガイド では、方向変更用コネクター、延長部の長さ、機器用ホルダーの選び方を説明しています。
注文前にKUPOへ何を伝えればよいですか。
アルミフレームの寸法と溝面、機器の質量と作動距離、カメラや照明の取付インターフェース、ケーブルの方向、振動条件、周辺のガード、保守時のアクセス、画像位置の許容差をお知らせください。