
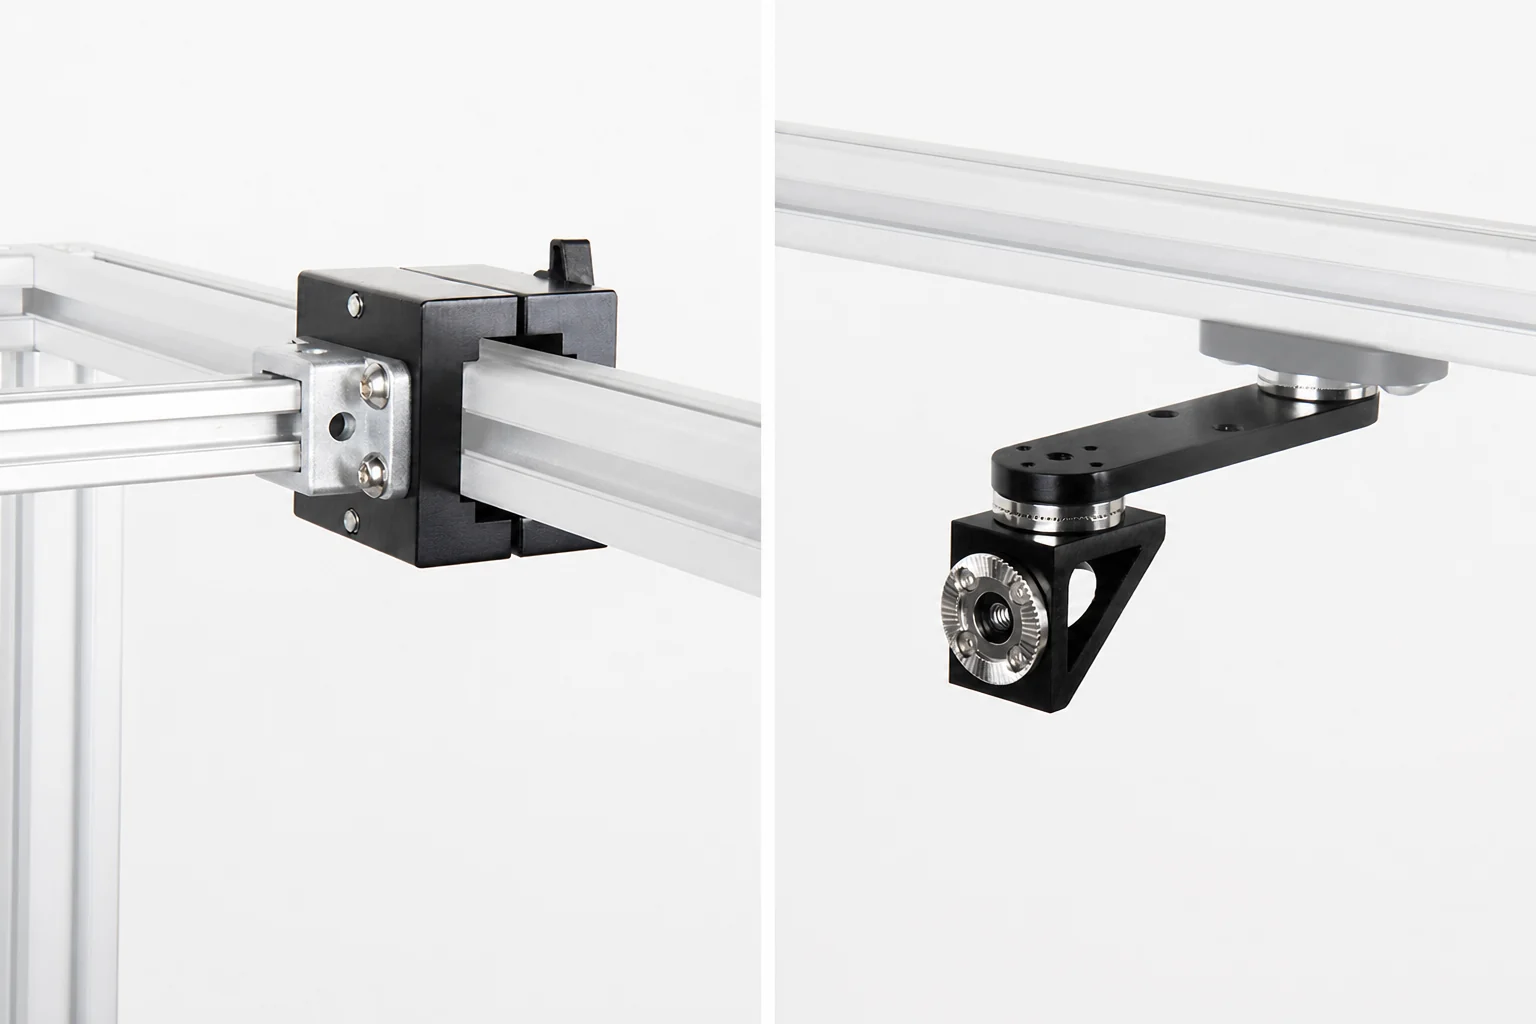
視野が決まったら、再現性を重視する。
フレキシブルアームは視野を探すのに適しています。検証した位置を、仕様が定まった機械構成にする段階では、ロゼットマウントが適しています。
各関節は、かみ合う歯で段階的に角度を選び、中央の締結部を締め付けます。保守のために機器を外した場合も、目視で向きを合わせ直す代わりに、同じ歯位置へ戻せます。
利点は調整範囲の広さではなく、調整状態を管理しやすいことです。取付経路を短くし、位置ずれの要因となる摩擦関節を減らし、組立てや保守のために配置を記録できます。
利点:設定角度への復帰
歯位置を基準にすることで、関節を緩めて締め直した後も、作業者が同じ角度を再現しやすくなります。
利点:モジュール式で剛性を確保
必要な方向変更部と延長部だけを使用します。短い連結構成は、モーメントを抑え、不要な関節を減らします。
制約:段階的な角度調整
ロゼットの歯は段階的な位置を定めるもので、自由な無段階微調整ではありません。アルミフレーム側での大まかな配置も重要です。
機械フレームから機器へ、順に構成する。
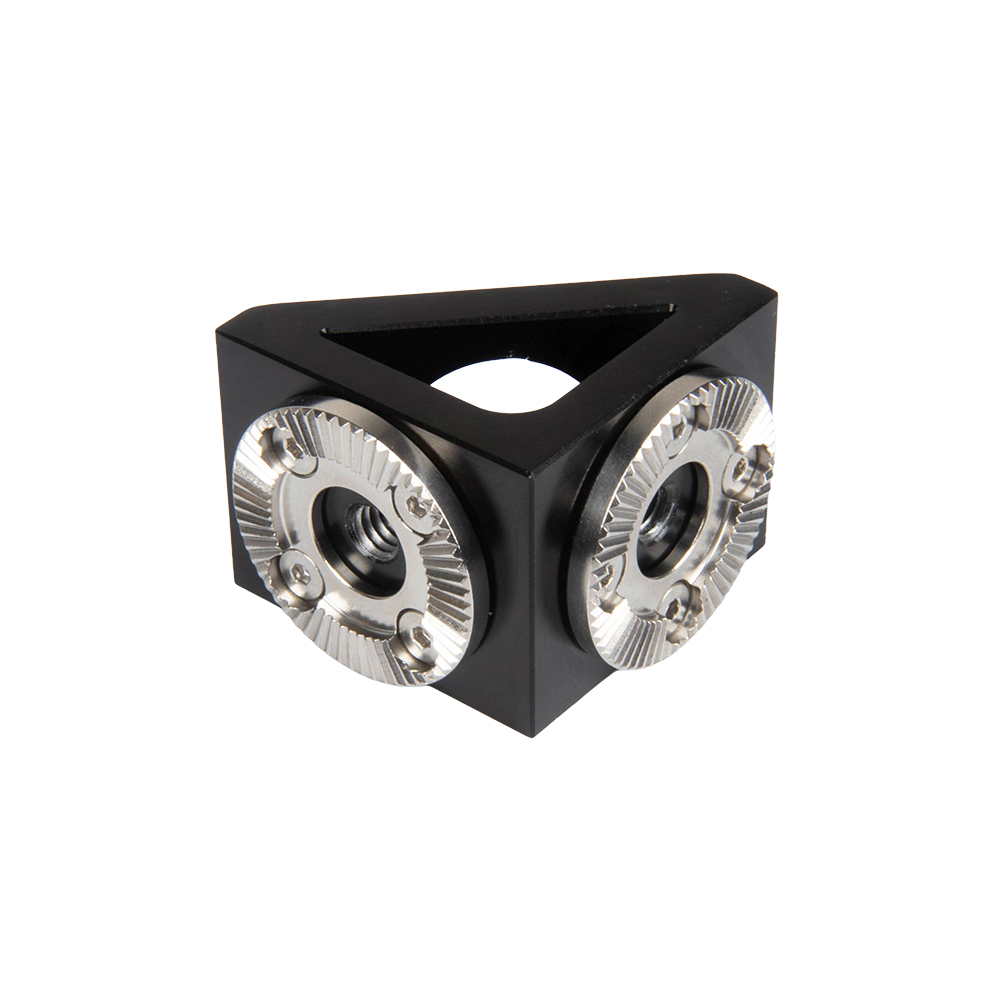
固定し、方向を変え、距離を出し、機器を保持する。
3030 / 4040アルミフレーム → E3040ロゼット接続部 → 必要に応じて90°コネクター → 必要に応じて100、150、200 mm延長部 → 機器用ホルダー → 搭載機器。
フレーム側の接続部が構成全体を固定します。90°コネクターで方向を変え、延長部で作動距離を確保し、最後にカメラ、照明、センサーなどに適合するホルダーを選びます。
「必要に応じて」が重要です。機器をフレームの近くに置ける場合は、コネクターやアームを省いてください。
配置を決めてから、最少の部品構成を選ぶ。
| 部品 | 役割 | 使用する場合 | 追加しない場合 |
|---|---|---|---|
| E3040ロゼット接続部 | 角度設定式の構成を3030 / 4040アルミフレームに固定します。 | 既存の機械フレームからロゼットの連結構成を組み始める場合。 | 別の検証済みロゼット接続部で、すでに構成が固定されている場合。 |
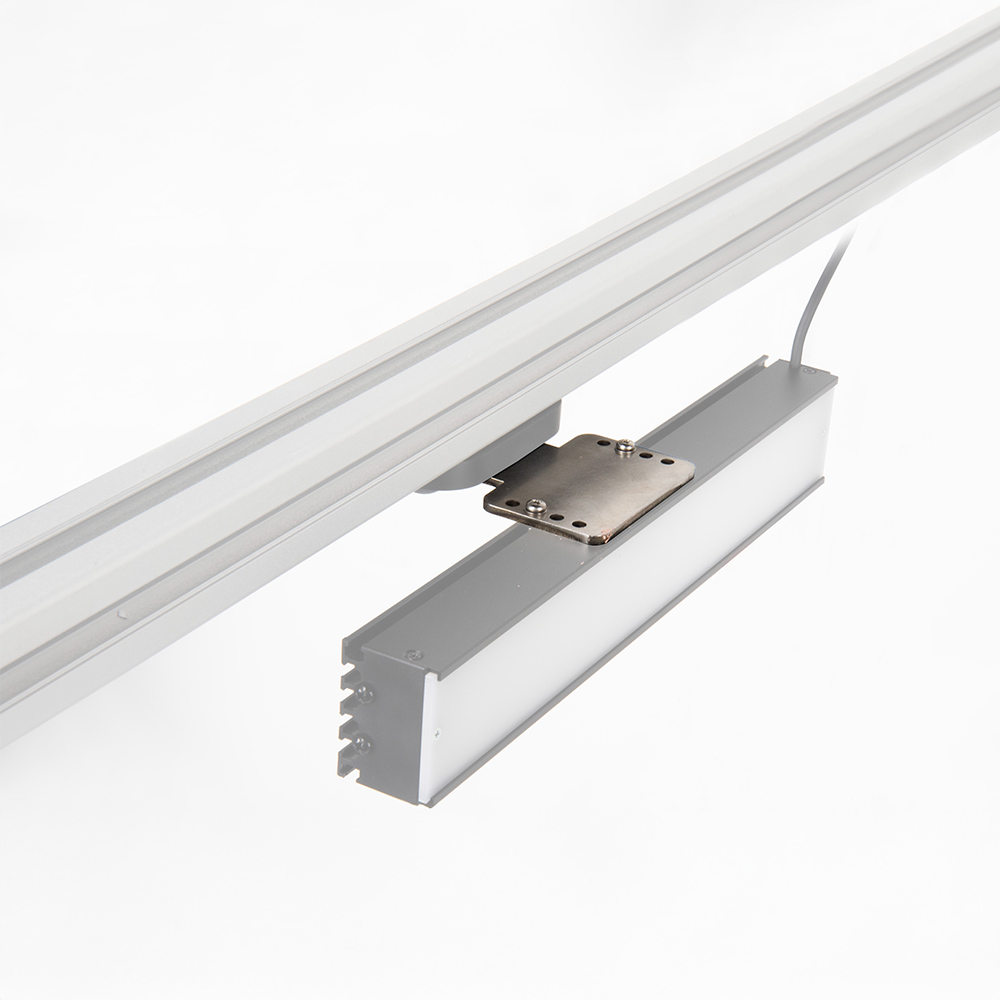
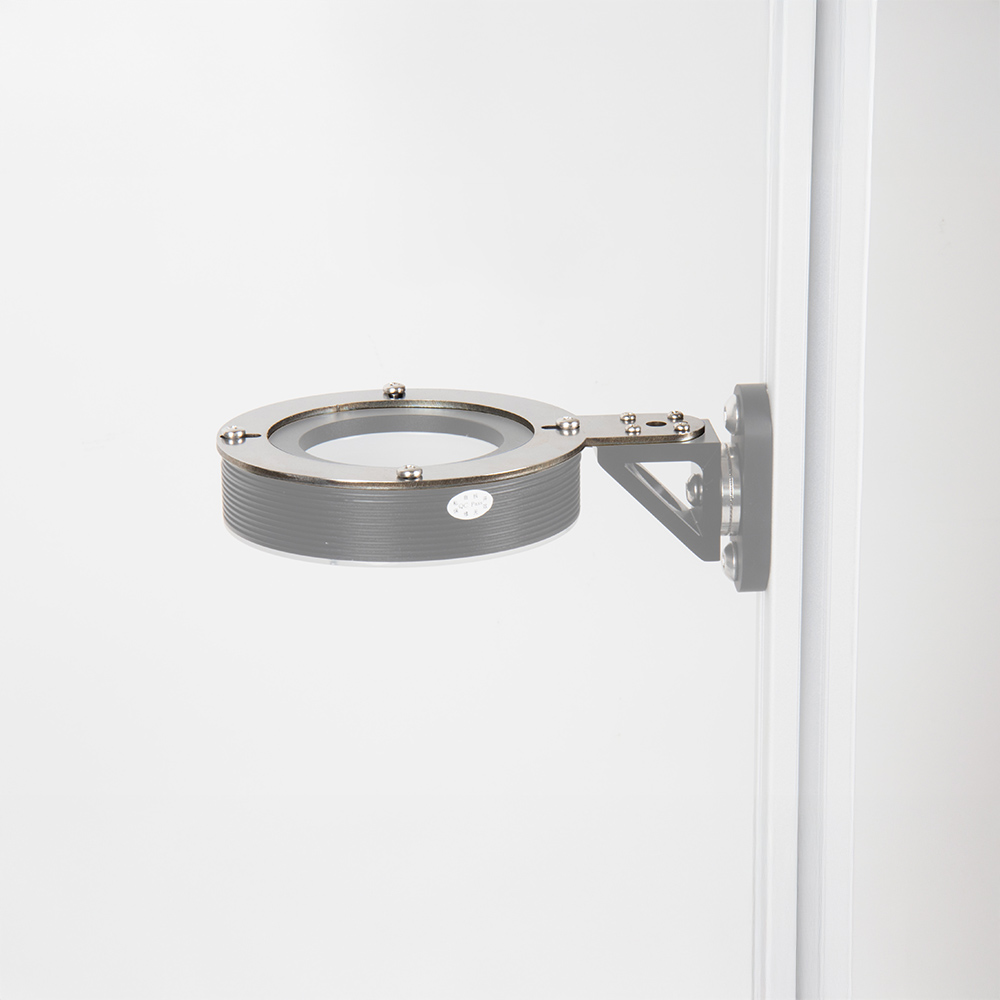
| ロゼット90°コネクター | 剛性のある直角の接続部で、取付経路の方向を変えます。 | 機器をポストから内向きに向ける、横桟の下に吊るす、またはフレーム面から方向を変える必要がある場合。 | フレーム側からの直線的な接続で、機器がすでに適切な方向を向く場合。 |
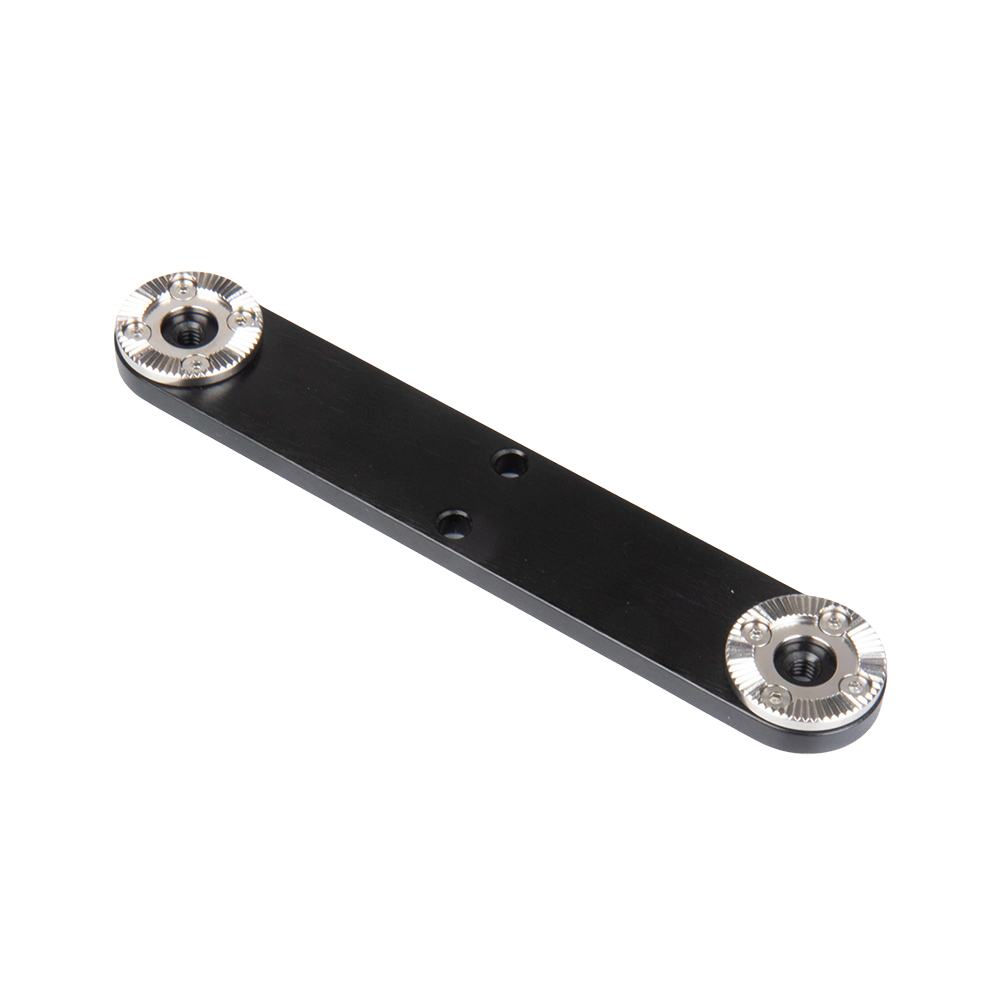
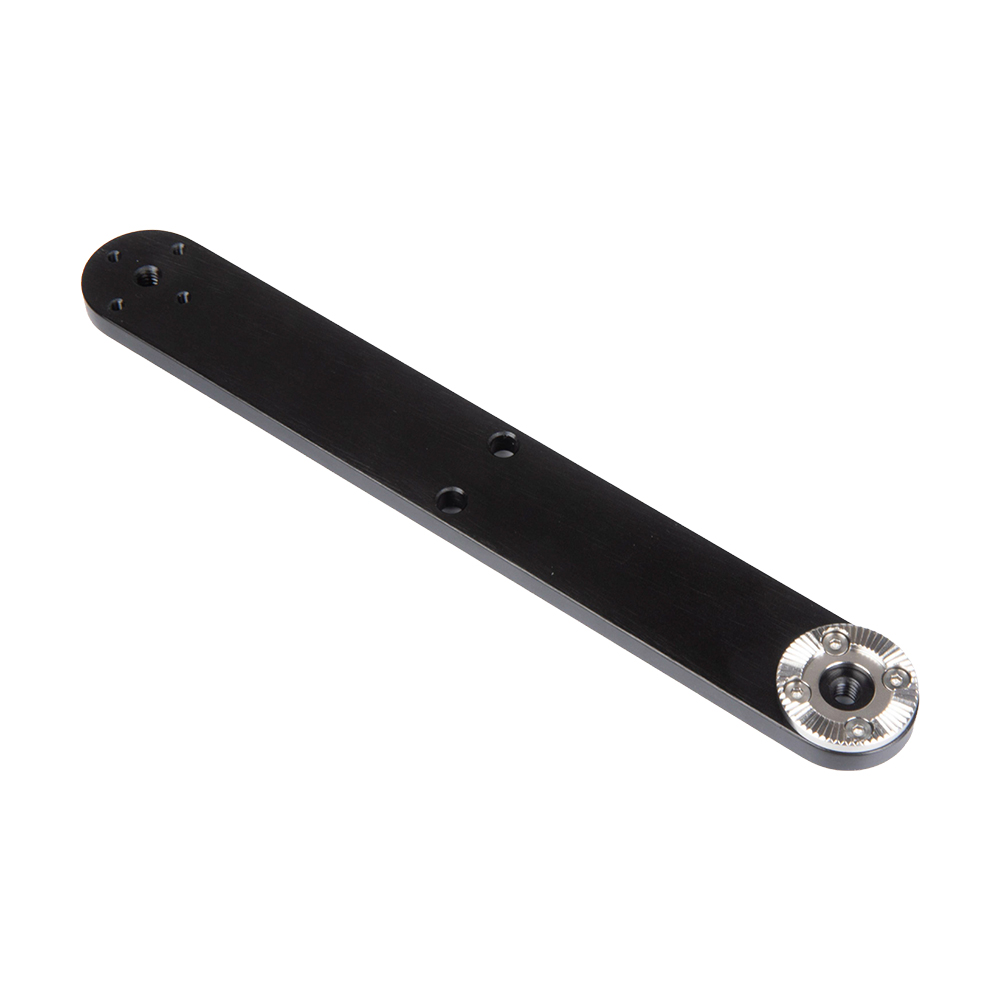
| ロゼット延長アーム | 両端にロゼット接続部を備え、一定長の直線的なオフセットを追加します。 | フレーム側ノードから直接では、機器が必要な使用位置に届かない場合。 | 機器用ホルダーをフレームの近くに接続できる場合。 |
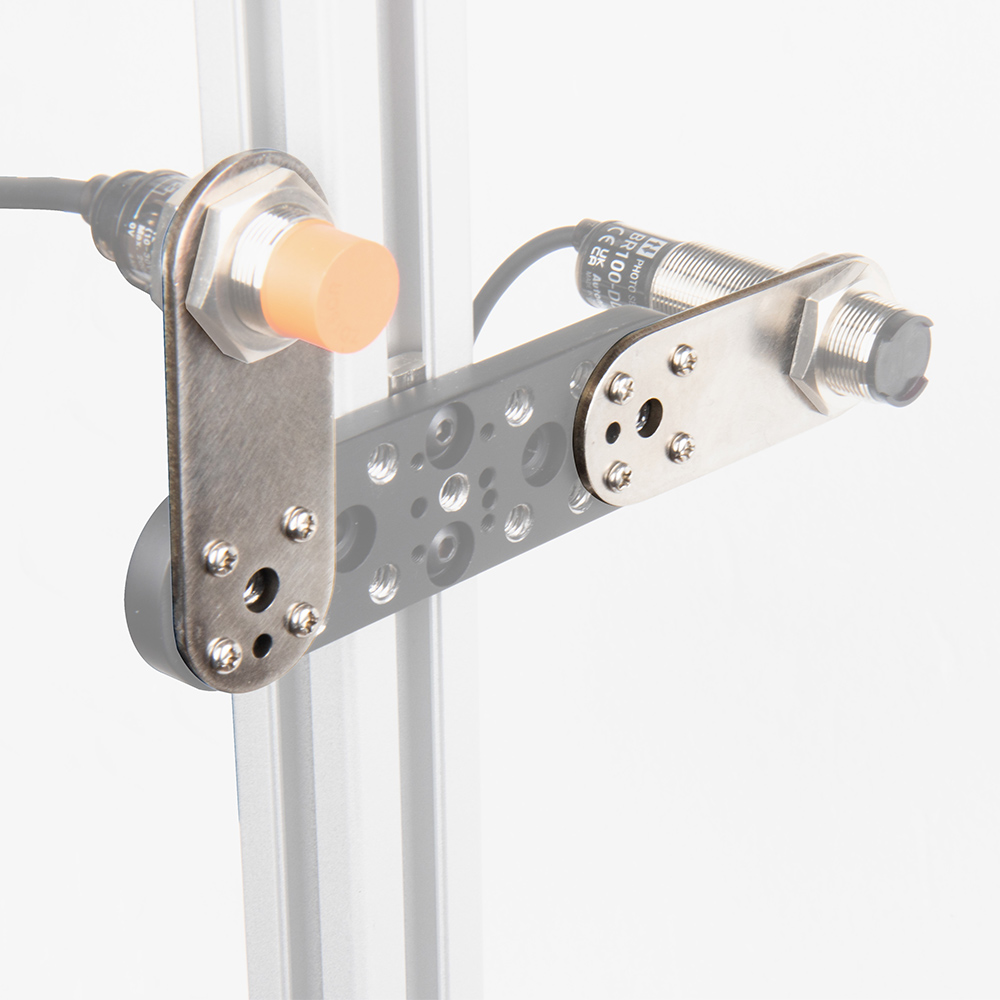
| 機器用ホルダー | 角度設定式の構成を、機器側の取付穴パターン、ねじ、穴径、プレートに適合させます。 | カメラ、照明、センサー、アクセサリーの正確な接続仕様が確認できている場合。 | 機器との適合性や回り止めの要否が、まだ分からない場合。 |
| 延長部 | 選ぶ主な理由 | 利点 | 制約 |
|---|---|---|---|
| 100 mm / 10 cm | コネクターやカメラの周囲を圧迫せずに、必要な位置に届く場合。 | 標準品で最短のオフセットで、通常はモーメントも最小です。最初に検討する長さです。 | 奥行きのあるガード、コンベヤーの縁、大型コネクターを避けられない場合があります。 |
| 150 mm / 15 cm | 100 mmでは短いものの、最大の到達距離までは不要な場合。 | 汎用的なオフセットに適した中間の長さです。 | 100 mmアームよりもモーメントが大きくなり、ケーブルの露出範囲も広がります。 |
| 200 mm / 20 cm | 検査領域の奥や障害物を越えた位置まで、機器を伸ばす必要がある場合。 | 標準品で最も長い到達距離です。 | 標準長の中でモーメントが最大となるため、搭載機器、振動、ケーブルの引張りをより慎重に確認する必要があります。 |
搭載機器に合うホルダーで、ロゼット構成を仕上げる。
マシンビジョンカメラ用プレート
1本のねじを中心とした回転を防ぐ必要がある場合は、カメラ専用、または取付穴パターンを確認済みのプレートを使用します。カメラの正確な型式と穴間隔を確認してください。
1/4インチ-20ねじ対応機器
適合する延長部の中央ねじで、コンパクトなカメラ、照明、アクセサリーを直接取り付けられます。画像の向きが重要な場合は、回り止めを追加してください。
リング照明・バー照明用ホルダー
照明本体と取付穴に合うホルダーを選び、角度設定式関節とともに照明角度を再現できるようにします。
M18センサー用ホルダー
専用の穴にM18センサーを通し、センサー本体のナットで固定します。向きはロゼットで調整します。
試験で成功した配置を、置き換える前に測定する。
1. 視野を決める
Super Knuckle、OmniGrip、Vision Armで、作動距離、視野、照明、コネクターへのアクセス、ケーブルの方向を試します。
2. 配置を記録する
フレームの取付位置、直線的なオフセット、方向変更、機器の向き、必要な保守用空間を測定します。
3. 再構成して検証する
視野を再現できる最少のロゼット部品を使い、実際の機械で締結部、画像の安定性、振動、ケーブルのストレインリリーフ、ガード、保守時のアクセスを確認します。
到達距離と方向を、別々に選ぶ。
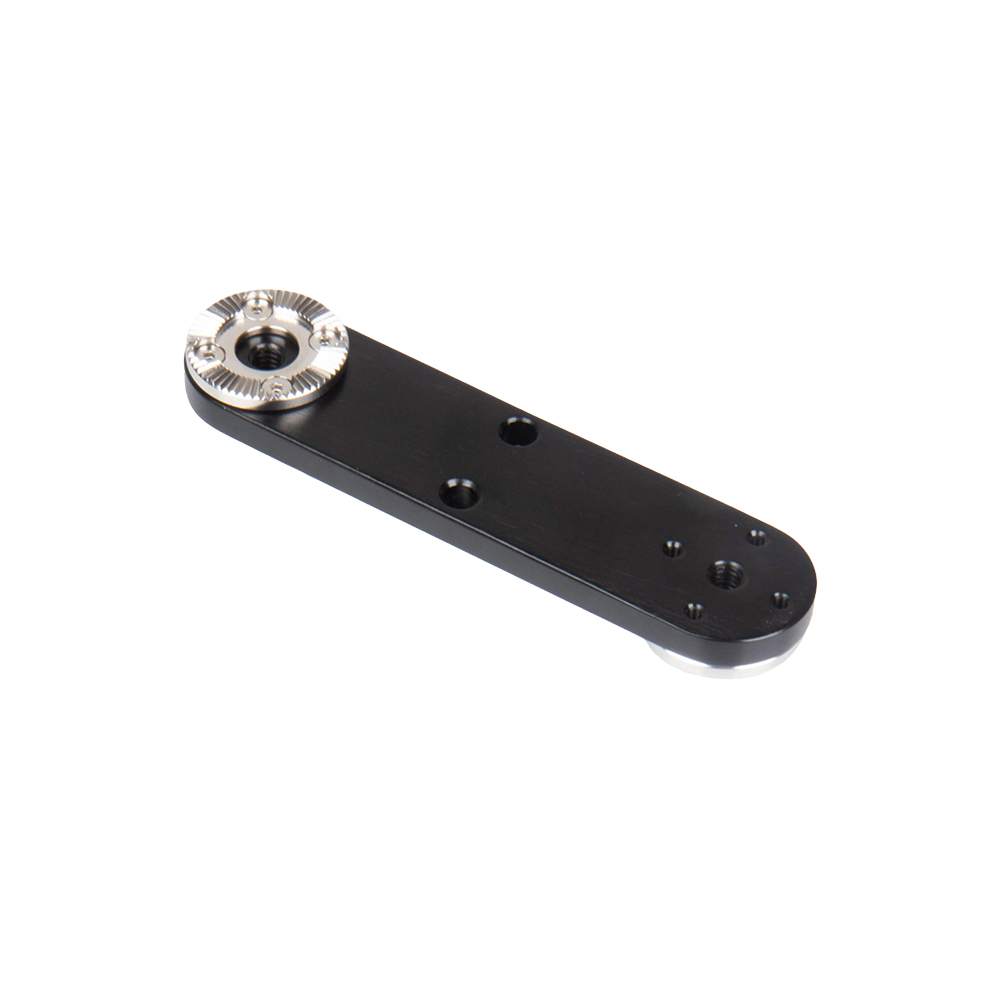
スクエアチューブカプラーは、別の課題に対応します。
30 × 30または40 × 40の角形アルミフレームにクランプで取り付け、構造的なオフセットを設けたい場合は、スクエアチューブカプラーを選びます。
20 × 20 mmアルミフレームセットは、主フレームから離れた位置に機器を取り付けるための軽量な補助レールを構成します。VESAセットは、産業用モニター専用の取付構成です。SightLinkと組み合わせて活用できますが、すべてのRosette Link構成にカプラーが必要なわけではありません。
角度設定式であっても、生産用途への承認を自動的に得られるわけではありません。
連結構成全体を検証
実際の挙動は、アーム長、機器の重心、向き、締結部、フレームの剛性、ケーブルの引張り、振動、繰り返しの保守作業によって変わります。
ケーブルからの力を管理
機器の近くでケーブルを別途固定してください。剛性のあるマウントでも、管理されていないケーブルが末端の関節に力を加えると、画像位置がずれることがあります。
回り止めを確認
1本の1/4インチ-20ねじだけでは、カメラやセンサーが回転する場合があります。向きが重要な場合は、取付穴パターンを確認済みのプレートや、別の回り止め機構を使用してください。
ご注文前にご確認ください。
ロゼットマウントは無段階に調整できますか。
いいえ。歯がかみ合う段階的な位置で固定します。これにより角度を再現しやすくなりますが、ボールジョイントや多関節アームほど自由な調整はできません。
90°コネクターは必ず必要ですか。
いいえ。フレーム面から方向を変えたり、角を回り込んだりする場合にのみ使用します。直接接続で適切な方向を得られるなら、部品点数の少ない構成が適しています。
延長アームをアルミフレームへ直接取り付けられますか。
延長アームにはM6締結部品とTナット用の中央取付穴があり、適合するアルミフレームへ平面方向にボルト固定できます。使用するフレームの溝用部品と配置を確認してください。
KUPOへ何を伝えればよいですか。
フレームの写真、アルミフレームの寸法と取付面、測定したオフセットと方向、機器の型式と質量、取付穴パターン、ケーブルの引出し位置、振動条件、ガードとの空間、保守時のアクセス、画像位置の許容差をお送りください。