
快速自由調整
需要在近距離快速調整時,建議從 KR-VR16-SK08-Q20M 開始。
VisionGrid 16 Compact 提供 30 × 30 cm、便於重複配置的工作區,讓系統整合商在最終機台設計前,先確認相機位置、光源角度、工作距離與樣品擺放方式。
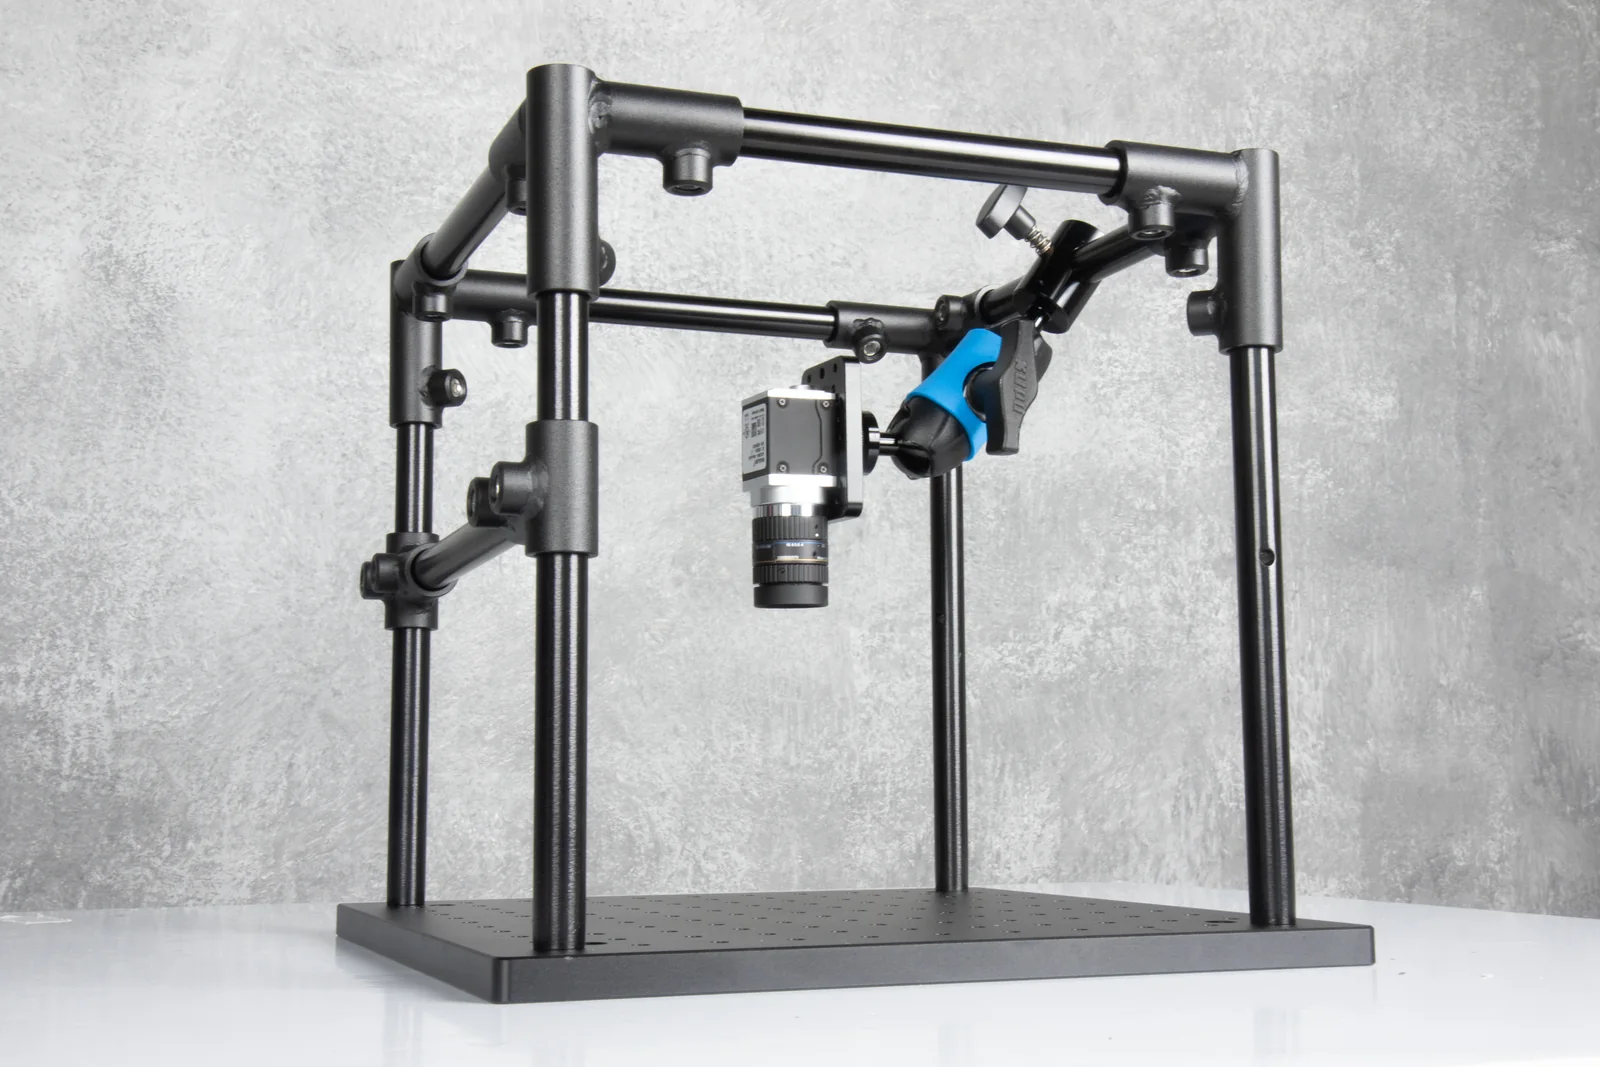
若樣品尺寸較小、工作台空間有限,而且仍需反覆調整相機或光源位置,請選擇 16 mm 桌上型框架方案。
此平台是整套系統的主體結構。所有相機與配件都必須搭配 VisionReach 16 底座,不可混用 22 mm 或鋁擠型系列的底座。
需要在近距離快速調整時,建議從 KR-VR16-SK08-Q20M 開始。
若需要回到先前設定的齒位角度,建議從 KR-VR16-OM20-Q20M 開始。
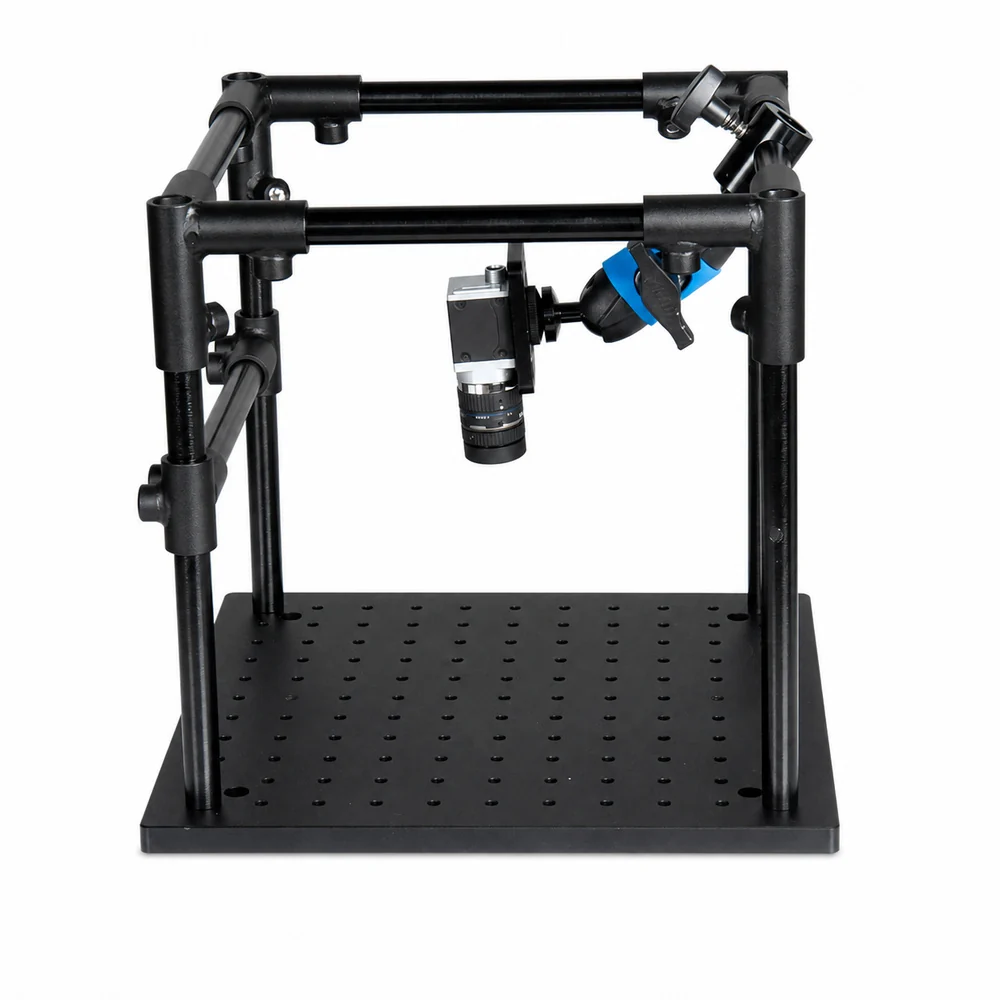
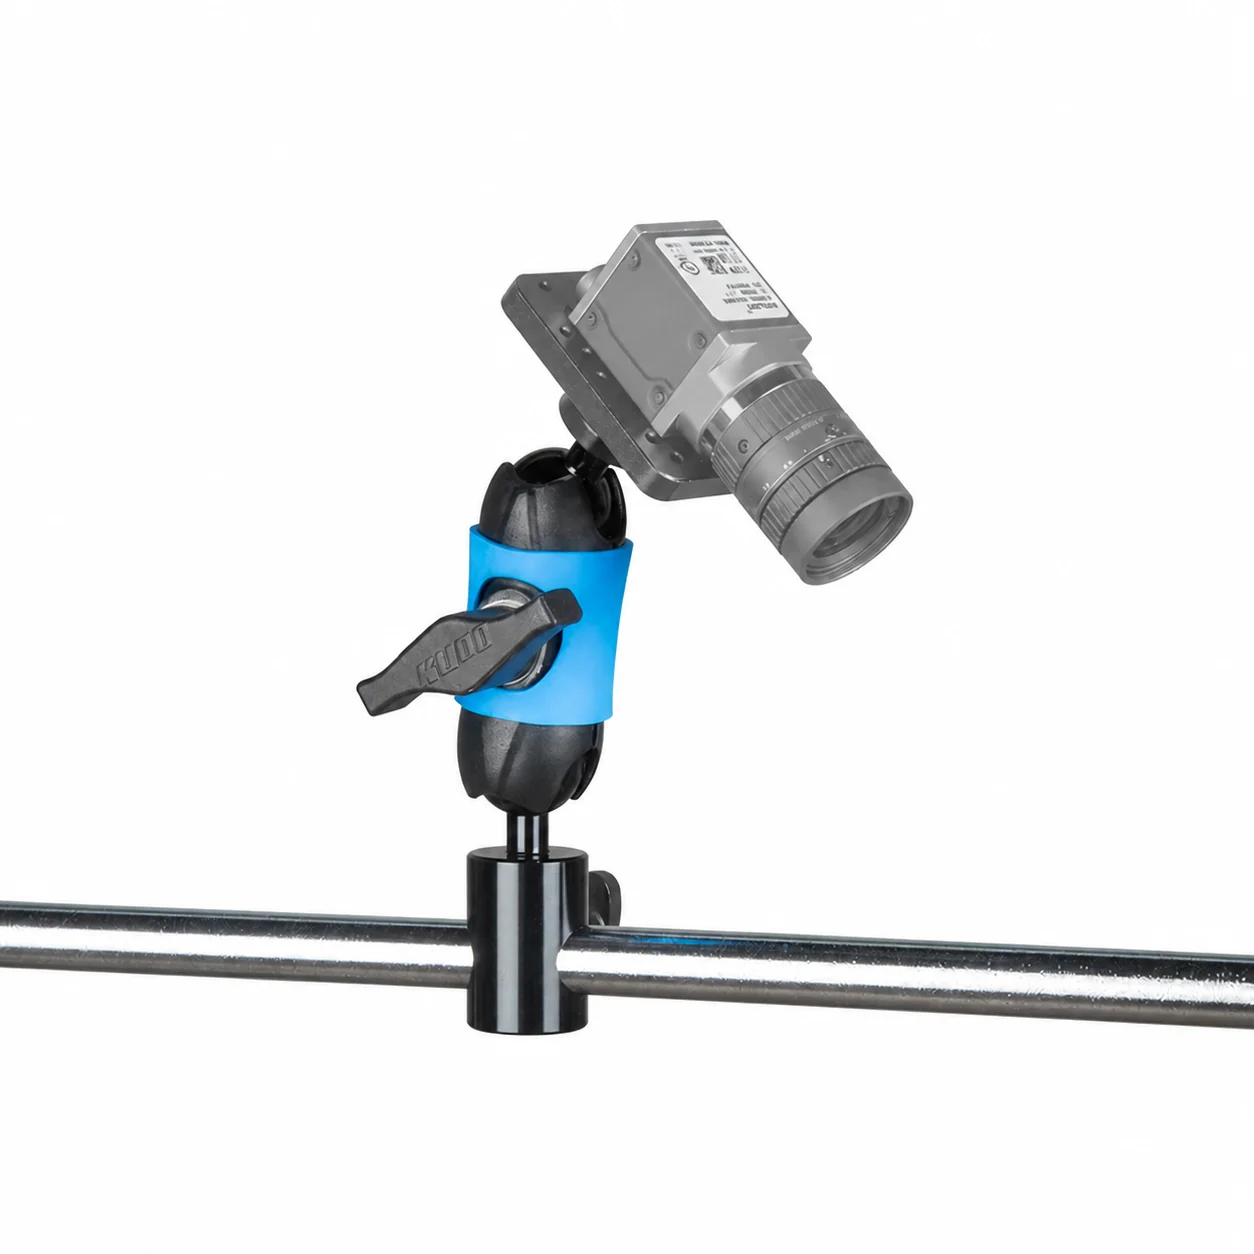
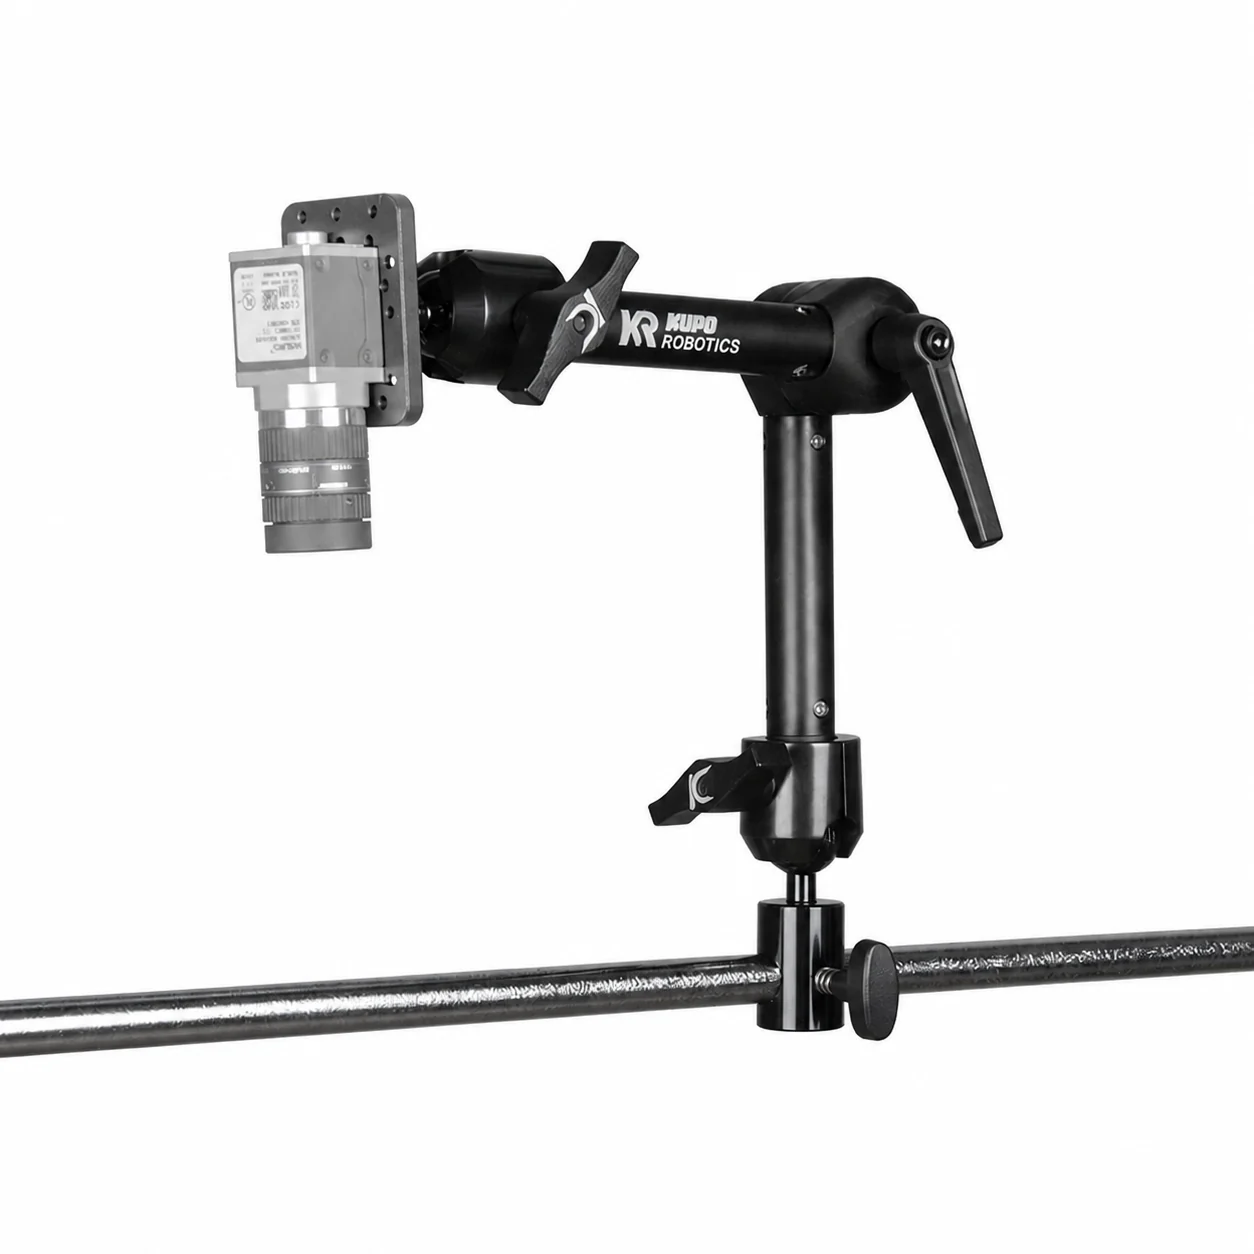
影像是否穩定取決於整套配置,包括支臂長度、承載設備重心、轉接座剛性、框架位置與線纜拉力。
| 檢查項目 | 為什麼重要 | 實務對策 |
|---|---|---|
| 相機方向 | 單一 1/4"-20 螺絲可能讓相機旋轉。 | 需要固定影像方向時,請使用相機專用轉接板或防旋轉結構。 |
| 支臂長度 | 支臂越長,槓桿作用越大。 | 選用較長支臂前,先將框架移近裝置。 |
| 線纜拉力 | 較硬的連接器與線纜可能拉偏相機或光源。 | 在裝置附近固定線纜並消除拉力。 |
| 生產應用 | 桌上測試能取得清晰影像,仍不代表工廠治具已完成驗證。 | 將驗證完成的幾何配置轉移至鋁擠型或經審查的 Factory Line 安裝方案。 |
要建立實用的初始配置,需要提供樣品外形尺寸、相機與光源型號、所需工作距離,以及任何裝置專用的安裝介面或孔位。
整體尺寸、檢測面、進料方向,以及任何已選定的治具。
機身尺寸、整機重量、連接器出線方向、螺紋或孔位,以及目標工作距離。
環形光源直徑或條形光源截面、線纜出線方向,以及預計測試的照射角度。