
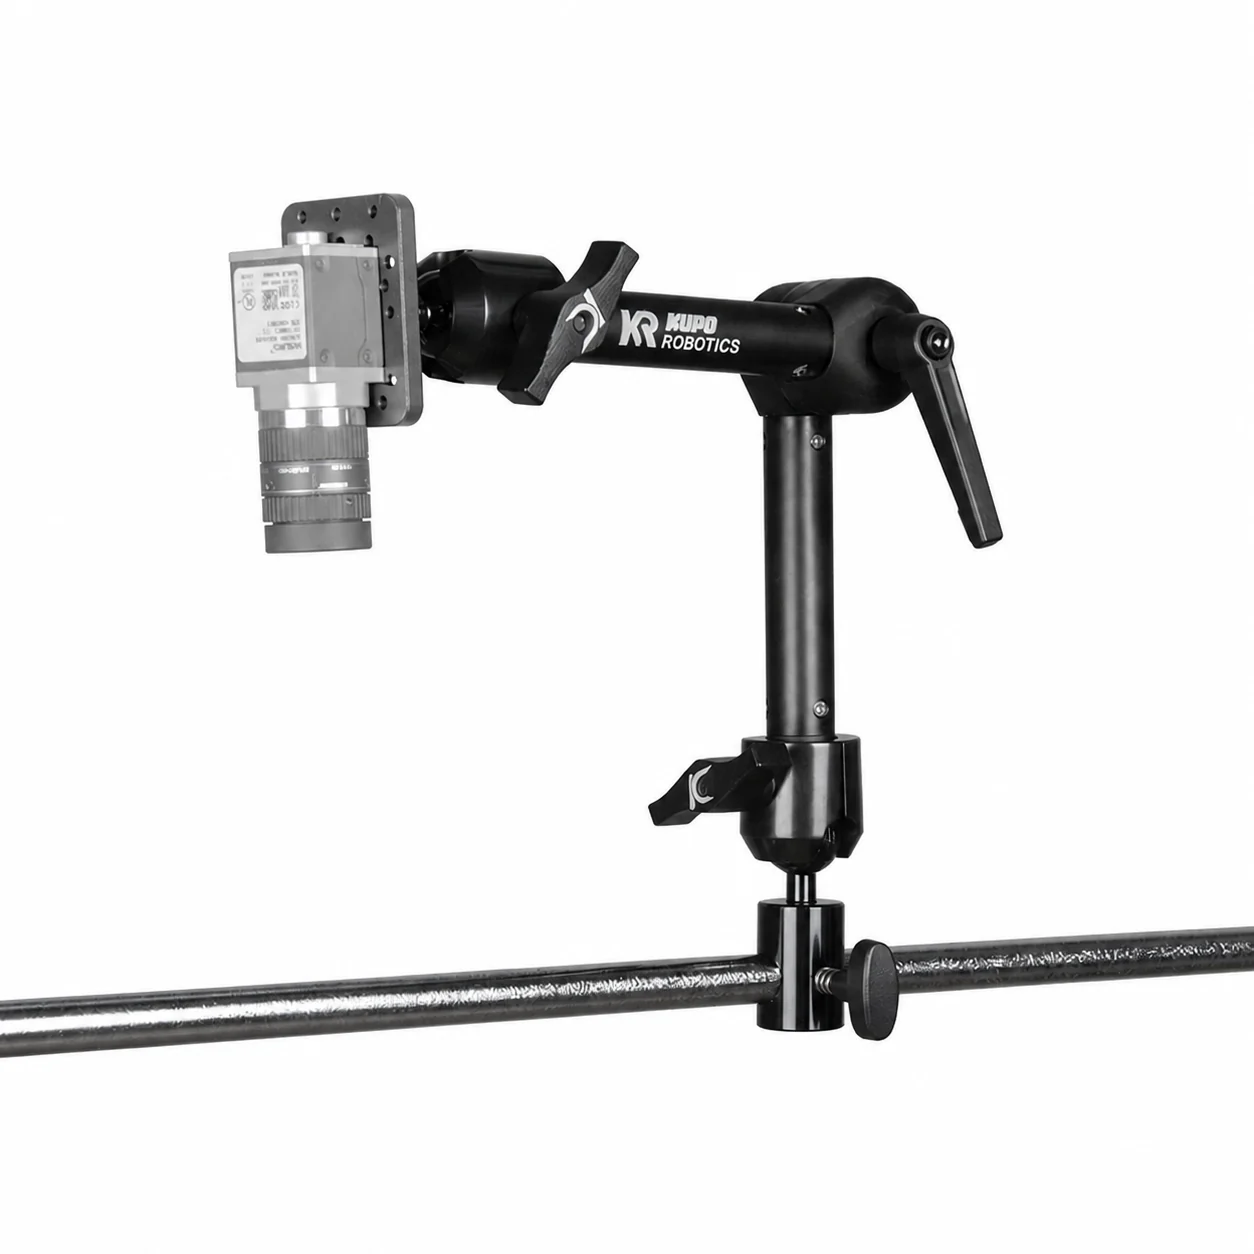
先選底座,再選支臂特性與伸距。
底座符合框架
這是明確的相容界線,而非偏好選擇:16 底座搭配 16 mm 導軌,22 底座搭配 22 mm 管件。
支臂特性
可選擇徒手快速調整(Super Knuckle),或可分度定位並重複回復角度(OmniGrip)。
選擇足夠使用的最短伸距
較短的支臂剛性更高,承載能力也更強。只有在幾何配置需要時,才讓支臂伸過目標位置。
確認實際負載
確認工作負載、線纜拉力,以及相機影像方向是否必須保持固定。
移動安裝座,不必改動框架。
VisionReach 夾具可將固定的導軌或管件轉變為可調整的安裝軌道。
每次相機視野改變時,不必重新鑽孔或改造平台。只要鬆開夾具,將整組底座與支臂沿框架移動,再鎖定於新位置即可。夾具負責概略定位,支臂負責精細瞄準。將兩種調整分開,可加快實驗配置,也能保留孔板工作台空間供樣品、目標物與製程設備使用。
相對的限制是槓桿效應。即使夾具已穩固鎖緊,偏軸的長支臂仍可能造成旋轉、下垂或線纜拉力位移。請選擇正確的夾持直徑,盡可能讓承載設備靠近底座,並以實際配置驗證底座是否會滑移或旋轉。
| 底座方案 | 適用結構 | 優點 | 限制 / 相容界線 |
|---|---|---|---|
| VisionReach 16 滑動底座 | 僅適用 16 mm VisionGrid 導軌 | 輕巧緊湊,可沿工作台框架導軌快速滑動。 | 結構裕度低於 22 mm 方案。不得安裝於 22 mm 管件、35 mm 立柱或鋁擠型。 |
| VisionReach 22 管件底座 | 僅適用 22 mm VisionGrid Pro 管件 | 較大的管徑更適合作為寬型配置與長偏移距離的起始結構。 | 此為新款管件底座配置,請透過測試確認是否滑移或旋轉。不得安裝於 16 mm 導軌、35 mm 立柱或鋁擠型。 |
先選支臂特性,再選最短可用伸距。
| 支臂系列 | 優點 | 缺點 | 最適合的初始用途 |
|---|---|---|---|
| Super Knuckle | 徒手定位速度最快;單一中央旋鈕即可同時鬆開兩端;結構緊湊且操作直觀。 | 以摩擦力固定而非分度定位;受到碰撞或拆卸後,通常需要目視重新瞄準;支臂越長,負載裕度下降越快。 | 配置探索、頻繁換線、燈具,以及仍在尋找精確角度的相機。 |
| OmniGrip | 近端負載裕度較高;中央齒形接頭可抵抗滑移,並回復至特定分度角度;更適合有影像位置要求的工作。 | 重量較高,重新定位時不如摩擦式接頭流暢;分度齒形提供離散角度,而非無段式中央接頭角度;較長型號會對底座產生更大扭矩。 | 已確定的相機位置,需要便於記錄並再次回復。 |
| 支臂 | 長度 | 工作負載(近端) | 適用情況 |
|---|---|---|---|
| Super Knuckle | 3 英吋 / 7.6 cm | 最高 5 kg / 11 磅 | 剛性最高的 Knuckle 長度;承載設備保持靠近底座,並適合重視快速手動調整的情況。 |
| Super Knuckle | 6 英吋 / 15.2 cm | 最高 3 kg / 6.6 磅 | 適用於手動瞄準配置的實用中等伸距。 |
| Super Knuckle | 9 英吋 / 22.9 cm | 最高 2 kg / 4.4 磅 | 適合伸距比剛性更重要的情況;請盡量降低線纜拉力。 |
| OmniGrip | 20 cm / 7.9 英吋 | 最高 8 kg / 17.6 磅 | 剛性最高、負載最高且控制性最佳,是影像位置工作最適合的初始選擇。 |
| OmniGrip | 30 cm / 11.8 英吋 | 最高 6 kg / 13.2 磅 | 伸距與負載裕度均衡,是良好的通用選擇。 |
| OmniGrip | 40 cm / 15.7 英吋 | 最高 4 kg / 8.8 磅 | 適合優先擴大工作範圍而非追求最高剛性的情況;長偏移距離下的可承載重量會降低。 |
從實際產品查看相同的選型邏輯。
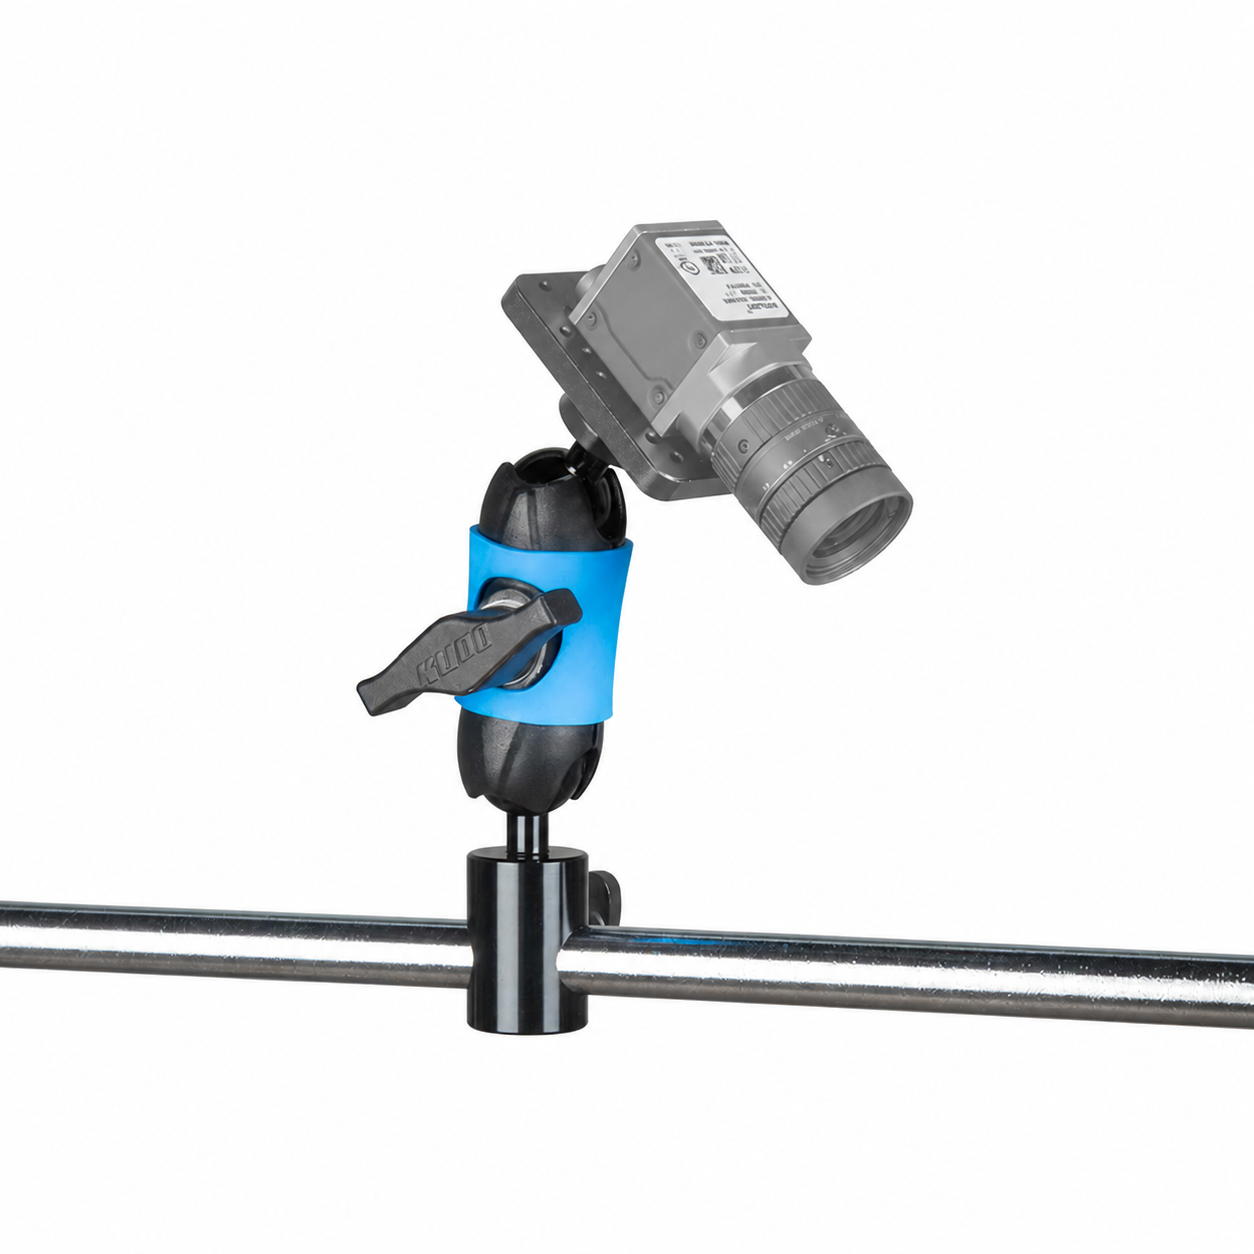
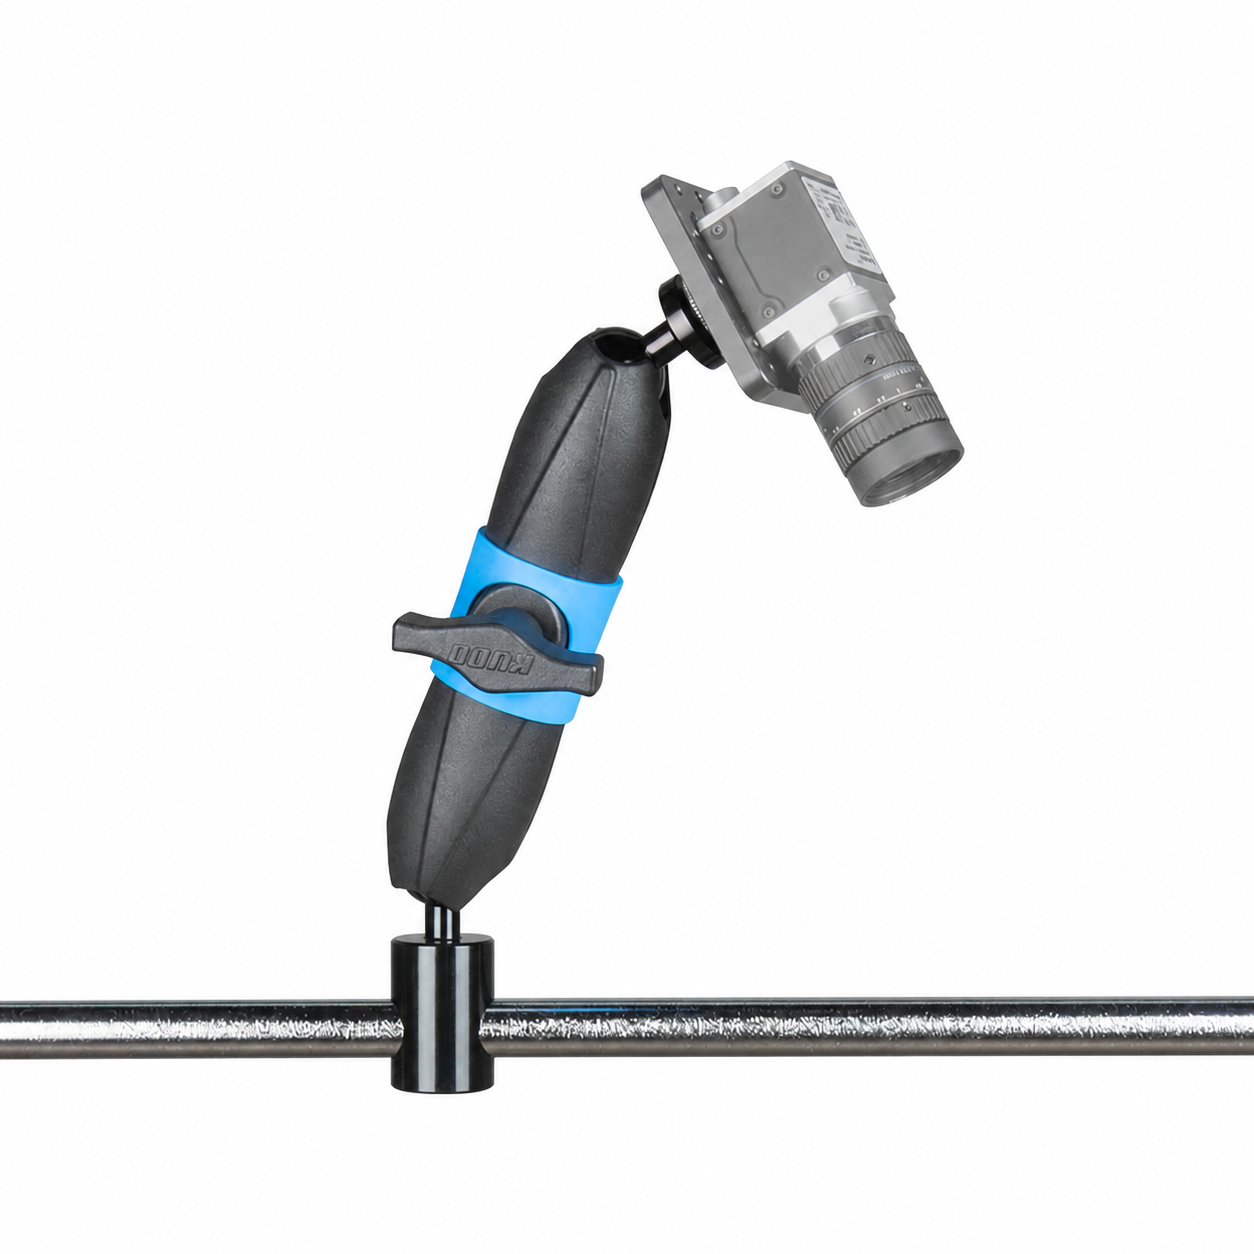
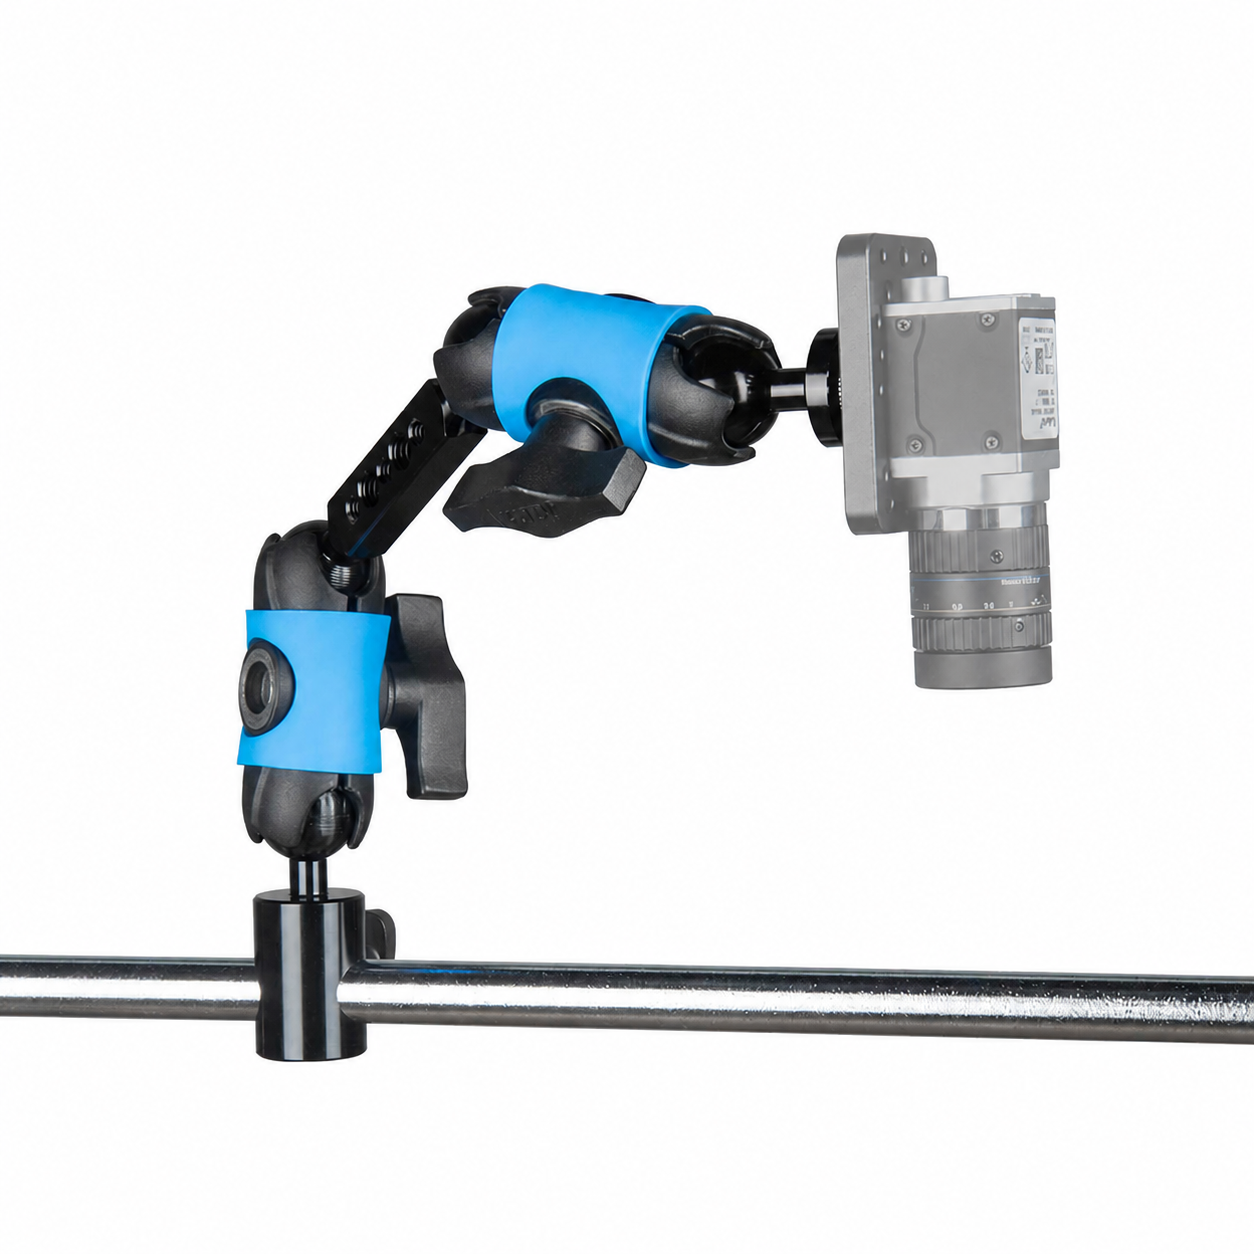
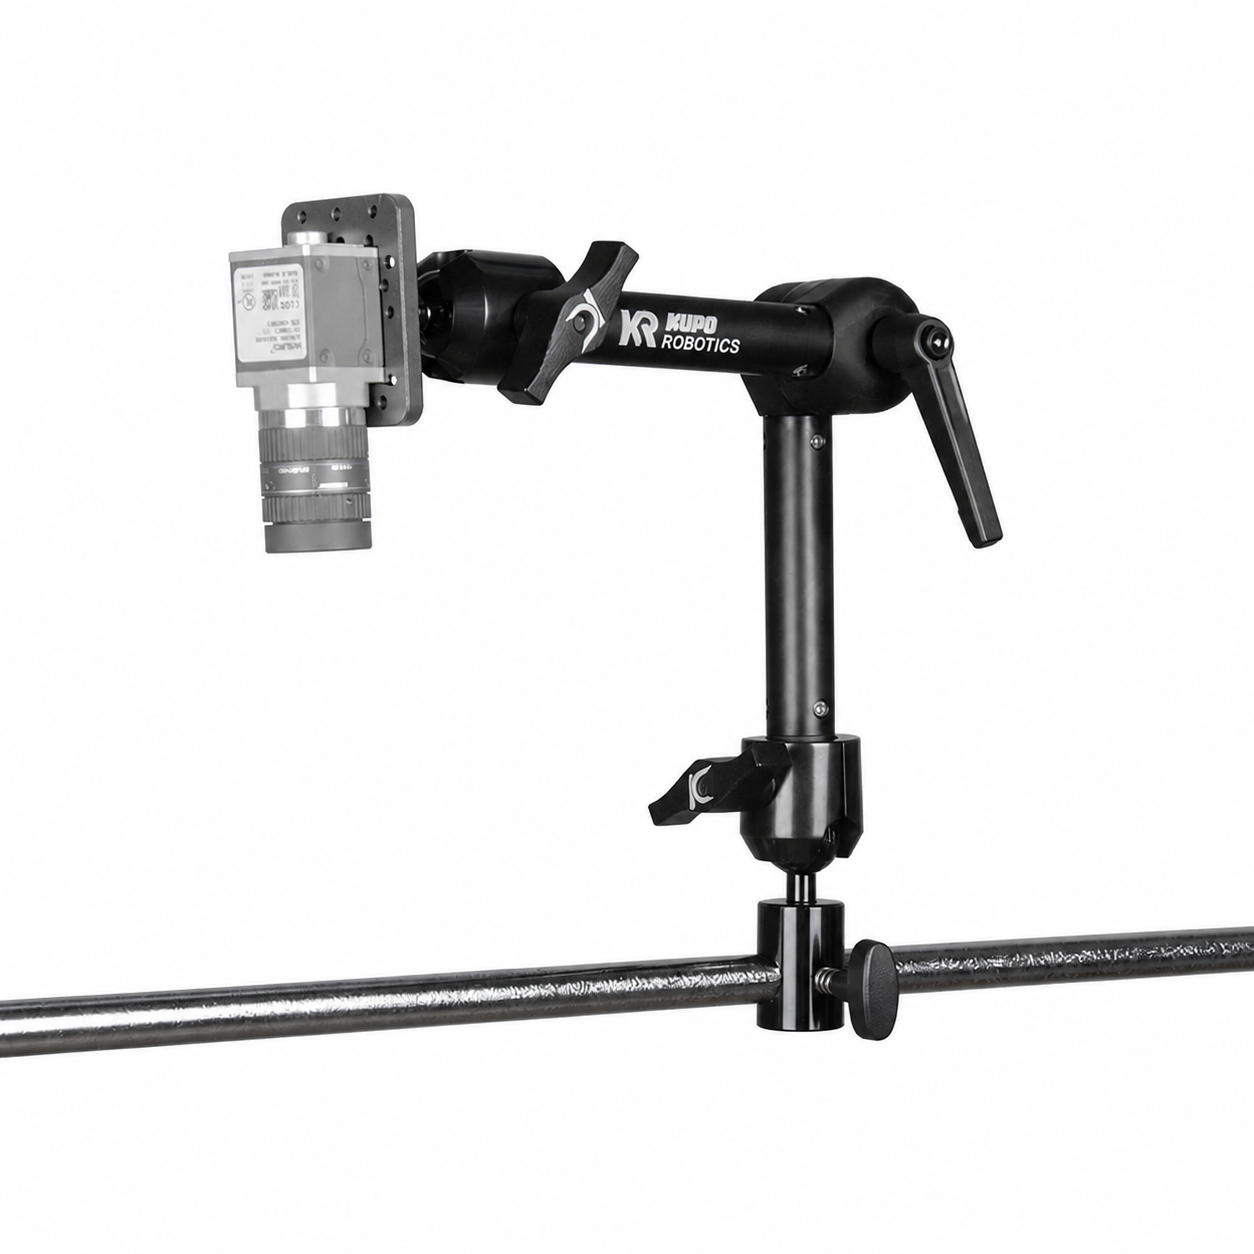
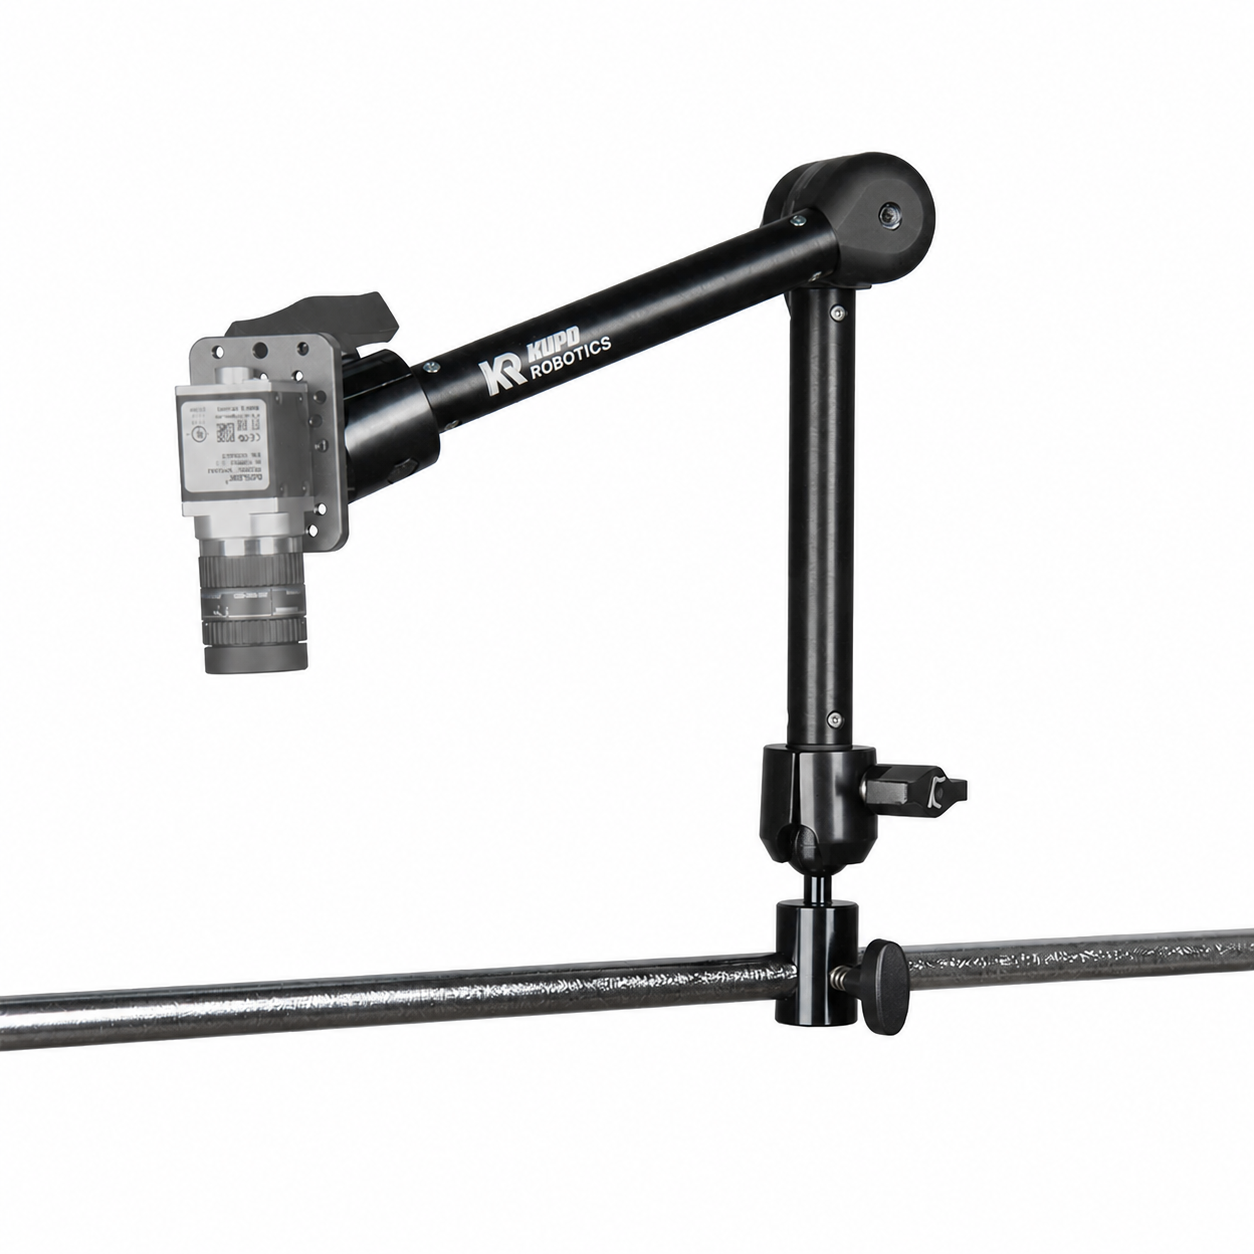
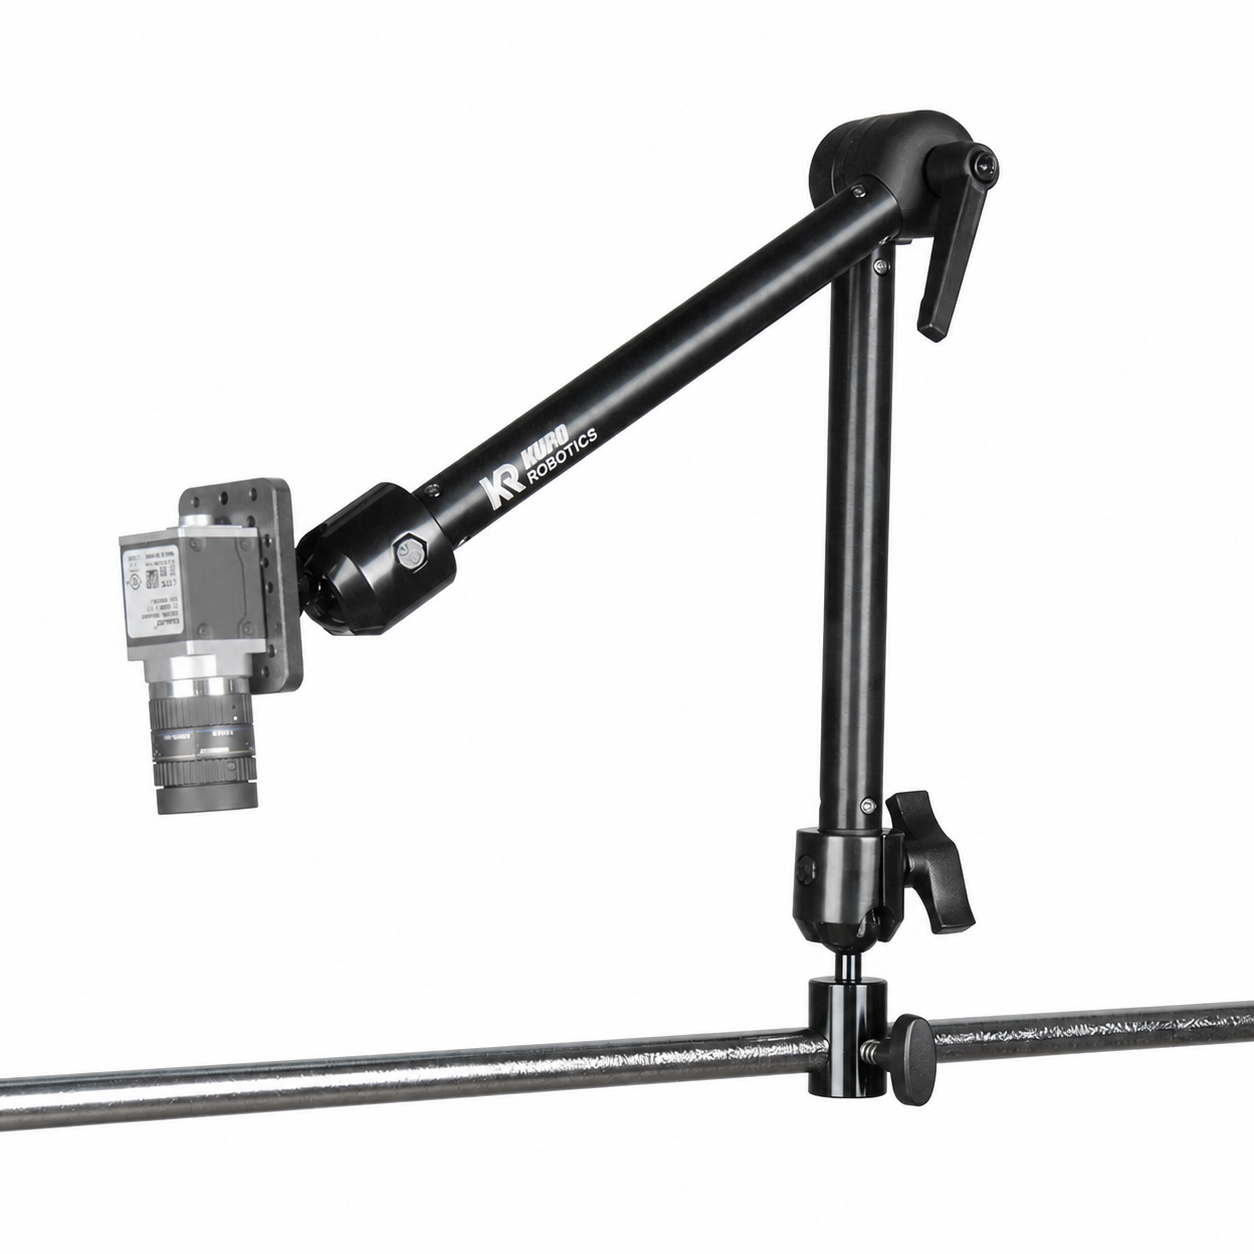
不易選錯的預設方案。
搭配 16 Compact 框架
從 VisionReach 16 與短支臂開始:近距離相機或小型燈具可選 Super Knuckle 3 英吋或 OmniGrip 20 cm;只有在設備需要更長伸距時才向上選擇。
搭配 22 Pro 框架
從 VisionReach 22 開始。相機工作優先選擇 20 或 30 cm 的短型 OmniGrip;若主要需求是快速重新定位,則使用 Super Knuckle。
不確定時
若重視影像穩定性與負載裕度,可先報價 OmniGrip 20 cm;若重視近端快速手動調整,可先報價 Super Knuckle 3 英吋。只有在幾何配置需要時才選擇更長型號。
這是定位工具,不是量產安裝系統。
適用情境
適用於實驗工作台、檢測原型配置與量產前測試,可快速搭建並直觀調整。
不適用情境
若要正式導入工廠量產、用於振動環境、反覆鎖定、運動機械區域,或有嚴格影像位置公差,請改用經過審查的方案,例如 SightLink E3040、VisionCell 或客製工程治具。
套件內容
套件包含框架端底座、所選支臂及 1/4"-20 設備端公牙螺絲。相機、安裝板、平台與線纜應力消除配件需另行選購。
訂購前常見問題。
相機應優先報價哪一款支臂?
先選擇能到達目標的最短支臂。若重視負載裕度與可重複回復的角度,請從 OmniGrip 20 cm 開始;若重視近端快速手動定位,請從 Super Knuckle 3 英吋開始。
為何不應預設選擇最長支臂?
最長支臂提供最大伸距,但剛性與負載裕度最低,因此更容易產生位移。伸距越長,槓桿效應、下垂、振動敏感度與線纜拉力位移都會增加。請將長支臂保留給較輕的承載設備、輔助設備定位或早期配置探索。
VisionReach 可以同時用於相機與燈具嗎?
通常可以,但應以相機較嚴格的需求為準。影像位置重要時,應讓相機支臂保持短而穩定;燈具則使用另一條獨立且妥善管理的安裝路徑,避免燈具線纜或調整動作將相機拉離原位。
哪些情況不適合使用 VisionReach?
當上層結構不是 VisionGrid 框架時,就不適合使用 VisionReach。既有 3030 / 4040 鋁擠型機台框架請使用 SightLink E3040;35 mm 立柱上的大型幾何配置請使用 VisionFrame 35;若希望由 KUPO 提供完整的小型檢測單元,請選擇 VisionCell。