
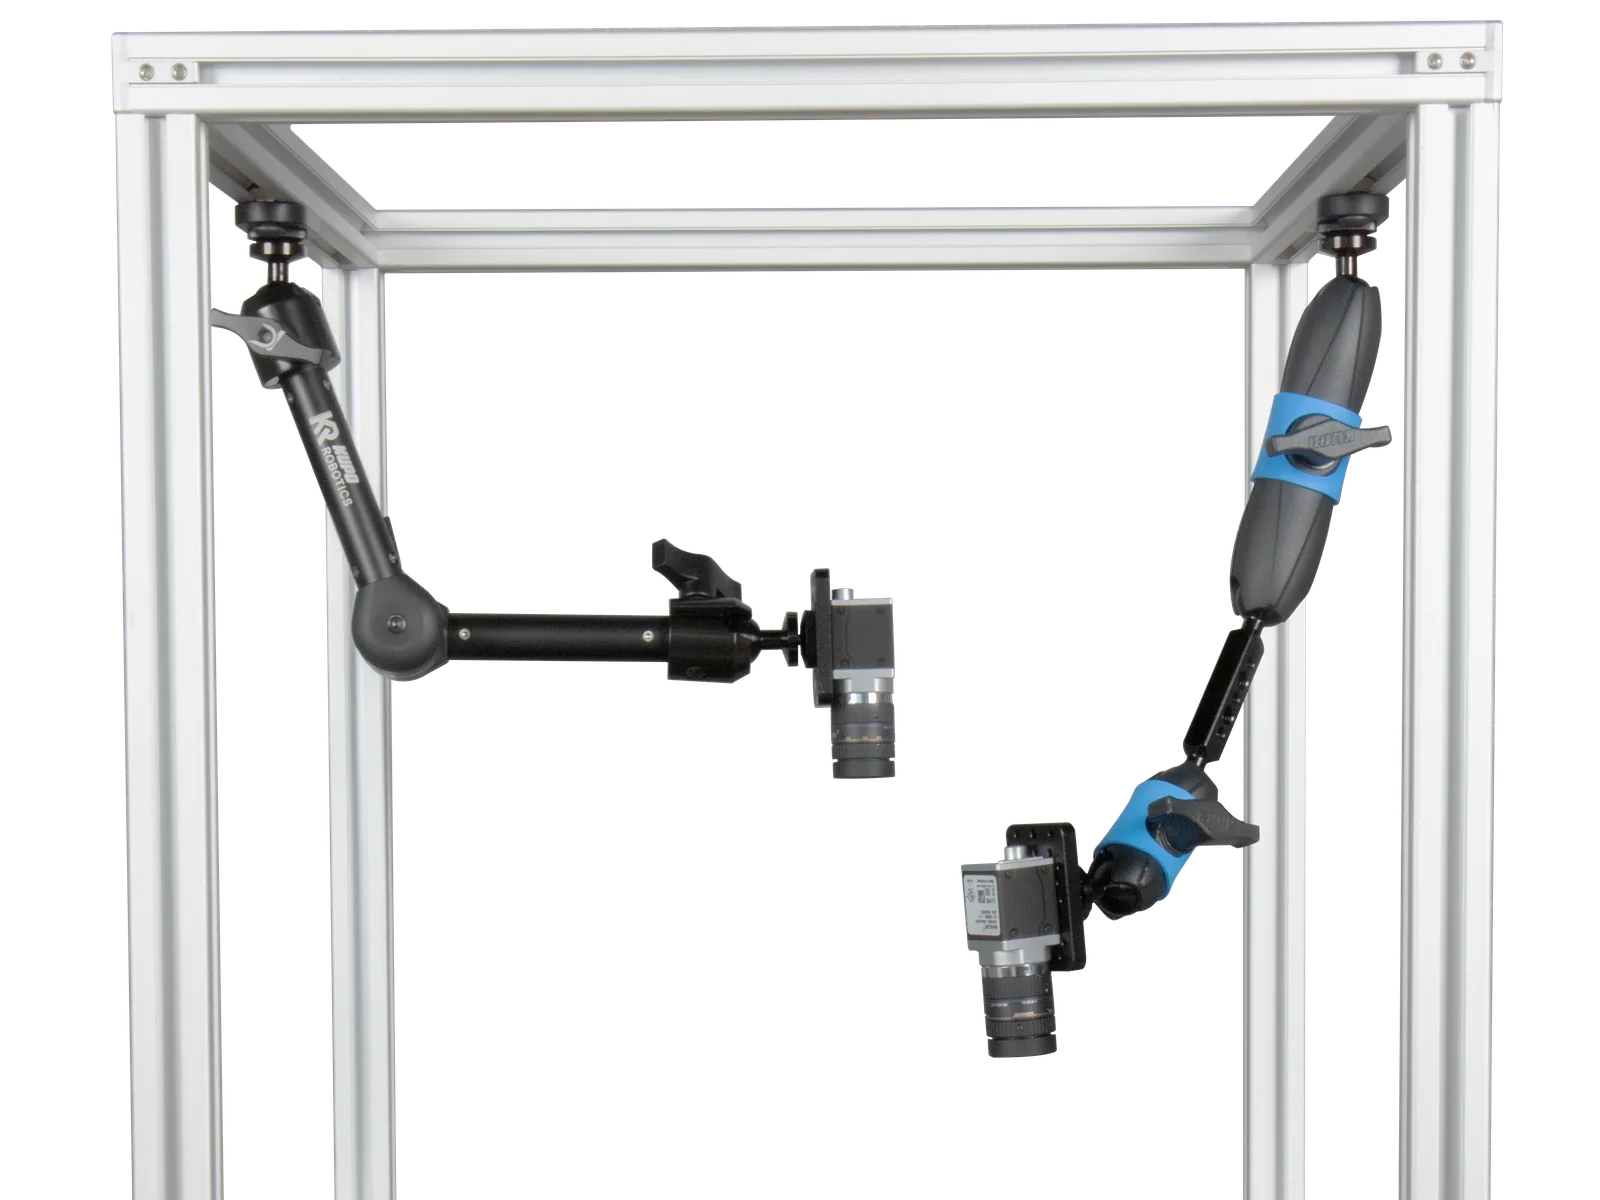
機台框架已經存在
當機台單元、防護裝置、輸送帶或外罩已經就位,而你只需要加裝輕量視覺硬體,不需要重建整套結構時,就應選擇 SightLink。
這包括系統整合商在客戶產線上加裝概念驗證設備,以及機器視覺部門在運作中的 3030 / 4040 機台單元上加裝相機、燈具或感測器。每套套件均採模組化設計,只需選購實際配置所需的底座、支臂與設備介面。
請勿只根據鋁擠型尺寸報價 SightLink。必須針對框架上的實際安裝位置,確認安裝面、槽口操作空間、鄰近防護裝置、連接器間隙、線纜彎曲半徑與支臂掃掠範圍。
充分運用現有框架
SightLink 節點不需鑽孔、焊接或增加第二套支撐框架,即可在鋁擠型槽口建立明確的安裝點。
這對系統整合十分重要:你可以移動節點測試新的相機視角,同時保留完整的機台結構;也能更換支臂類型,無需變更鋁擠型端的連接方式。節點負責配合結構,支臂則負責伸距與瞄準。
取捨在於,模組化改裝仍會承受真實機台環境的條件。槽口操作空間、振動、防護裝置、線纜拉力與偏軸力矩,仍會決定完整安裝是否適用。節點是一種介面,並不代表已自動取得生產用途核准。
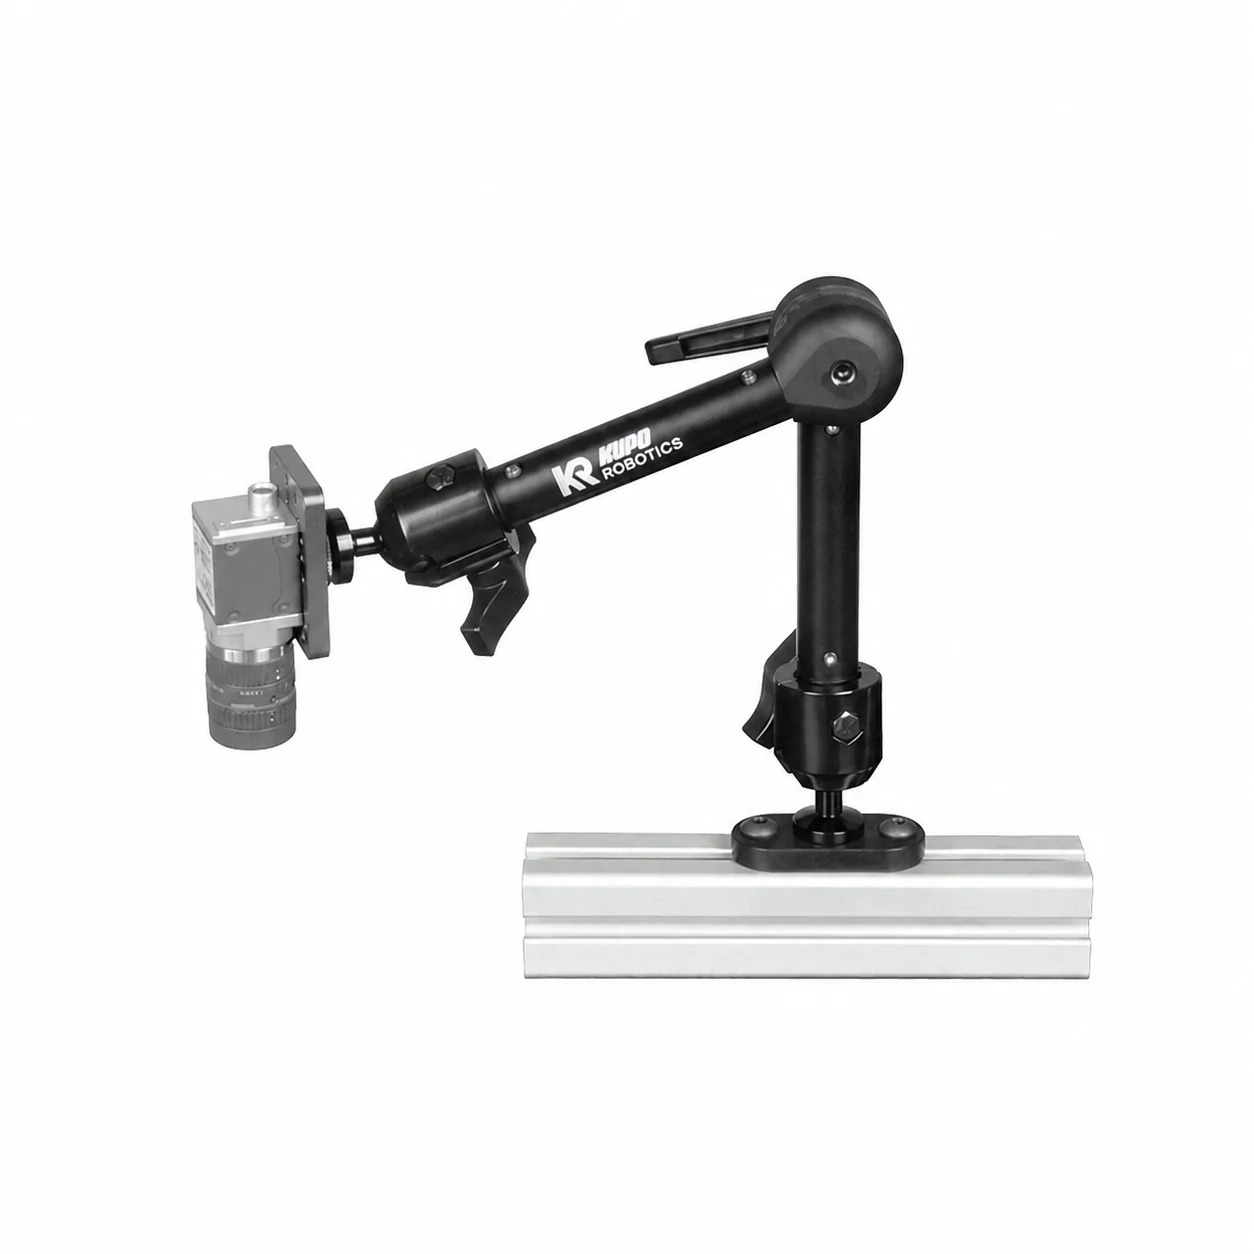
可調式支臂方案
SightLink E3040 採用單一可重新配置的底座節點。相同設計能以相同方式透過 T 型槽安裝於 3030 與 4040 鋁擠型,因此框架尺寸不會改變你需要選購的底座。裝上球頭後,底座便提供球型介面,可搭配 Super Knuckle 與 OmniGrip 支臂,快速調整並找出及驗證相機、燈具、感測器或監視器的位置。
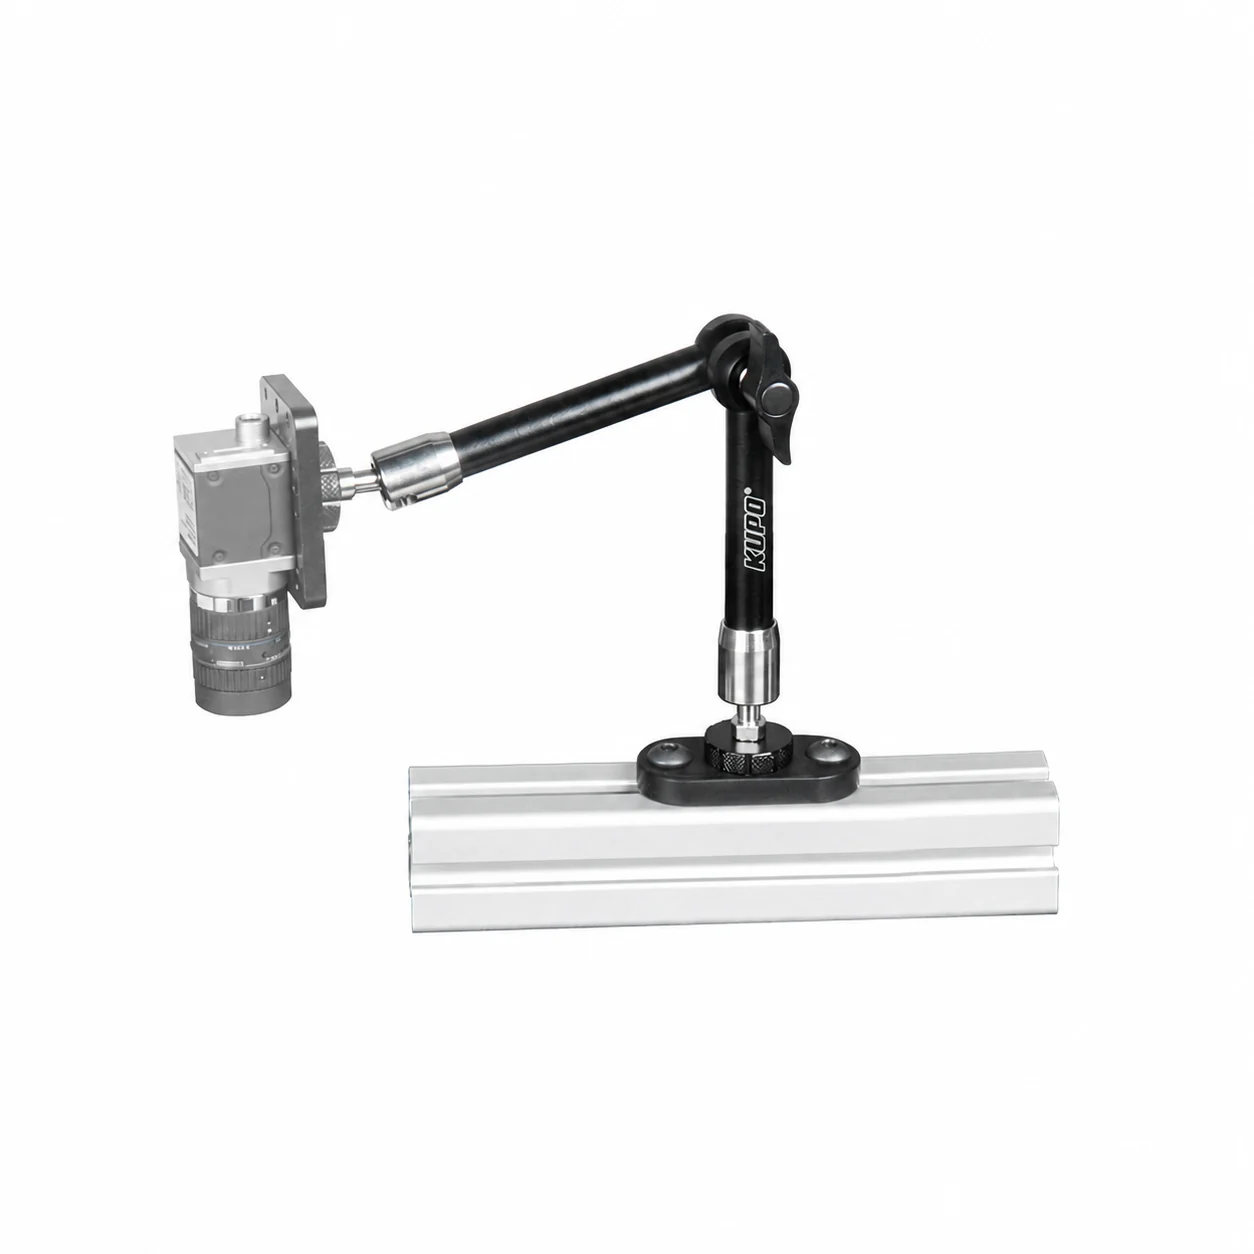
直接螺紋方案
拆下球頭後,同一底座會露出可供 Vision Arm 使用的 1/4"-20 螺紋。這種低輪廓方案能讓小型相機靠近框架。由於底座相同,你可先確定鋁擠型安裝座,再選擇支臂介面;之後若想更換支臂,也不需要更換底座。
比較所有底座先選調整方式,再選長度
| 支臂系列 | 優點 | 缺點 | 適合選用的情況 |
|---|---|---|---|
| Super Knuckle | 單一旋鈕即可徒手瞄準;重新定位最快;短版設計精巧。 | 以摩擦力固定,位置受干擾後通常需目視重新瞄準;支臂越長,剛性與負載餘裕越低。 | 仍在尋找相機或燈具位置,或需要經常調整。 |
| OmniGrip | 近端負載餘裕最高;分度式中央關節可抵抗滑移,並回復至明確角度。 | 較重且調整較慢;齒位採分段角度,無法無段微調;支臂越長,底座承受的力矩越大。 | 視角已確定,而且可重複定位或穩定性比調整速度更重要。 |
| Vision Arm | 低輪廓直接螺紋方案;適合防護裝置周邊與小型相機的狹小空間;底座無需額外球型介面。 | 輕負載多關節結構,負載餘裕較低;摩擦式關節無分度定位;採直接螺紋安裝時需拆下球頭。 | 小型相機必須靠近鋁擠型,而且安裝空間比最大負載更重要。 |
| 支臂 | 長度 | 近端工作負載 | 適合選用的情況 |
|---|---|---|---|
| Super Knuckle | 3 in / 7.6 cm | 最高 5 kg / 11 lb | 相機靠近框架,而且需要最快速的徒手調整。 |
| Super Knuckle | 6 in / 15.2 cm | 最高 3 kg / 6.6 lb | 需要比 3 in 更大的安裝空間,同時維持快速、免工具定位。 |
| Super Knuckle | 9 in / 22.9 cm | 最高 2 kg / 4.4 lb | 伸距比剛性更重要,且負載較輕。 |
| OmniGrip | 20 cm / 7.9 in | 最高 8 kg / 17.6 lb | 最重視相機穩定性,這是 Omni 的首選規格。 |
| OmniGrip | 30 cm / 11.8 in | 最高 6 kg / 13.2 lb | 需要通用伸距與可重複回復的分度角度。 |
| OmniGrip | 40 cm / 15.7 in | 最高 4 kg / 8.8 lb | 需要涵蓋較大工作區域;長距偏移時應降低負載預期。 |
| Mini Vision Arm | 19 cm / 7 in | 最高 2 kg / 4.4 lb | 小型輕量相機需以直接螺紋安裝並靠近框架。 |
| Vision Arm | 11 in / 30 cm | 最高 3 kg / 6.6 lb | 小型相機需要額外伸距,而且已檢查掃掠範圍、線纜彎曲與位移。 |
將已驗證的位置轉換成分度定位安裝方案
SightLink Rosette Link 是 E3040 系列中的剛性模組化方案:以齒盤連接短鋁合金連桿,使角度可以記錄、鎖緊、拆開維修,並依相同分度位置重新組裝。
仍在尋找視角時,可先使用可調式 Super Knuckle、OmniGrip 或 Vision Arm。工作距離、方向與安裝空間確定後,再用可到達該位置的最少 Rosette Link 零件重建幾何配置。此方案以徒手調整的便利性,換取更短且更容易重複定位的支撐路徑。
專屬的 Rosette Mounts 頁面會說明框架端介面、90° 轉向、100 / 150 / 200 mm 延伸臂、設備固定座、優缺點與驗證流程。
探索 SightLink Rosette Mounts三種快速找出工作位置的方法
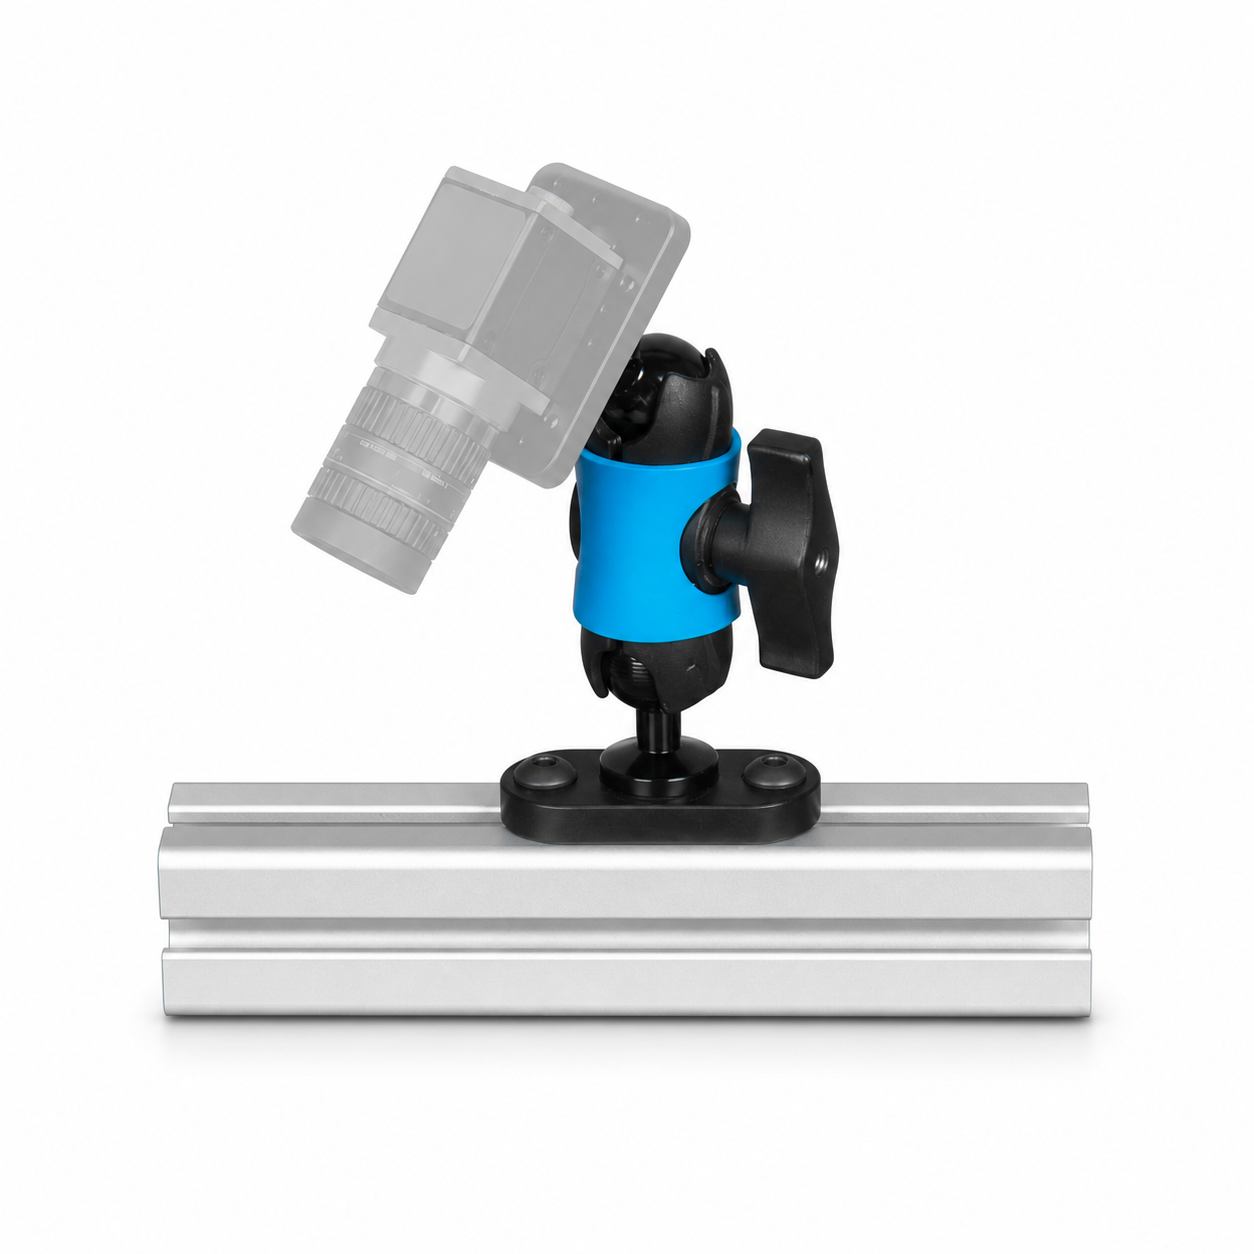
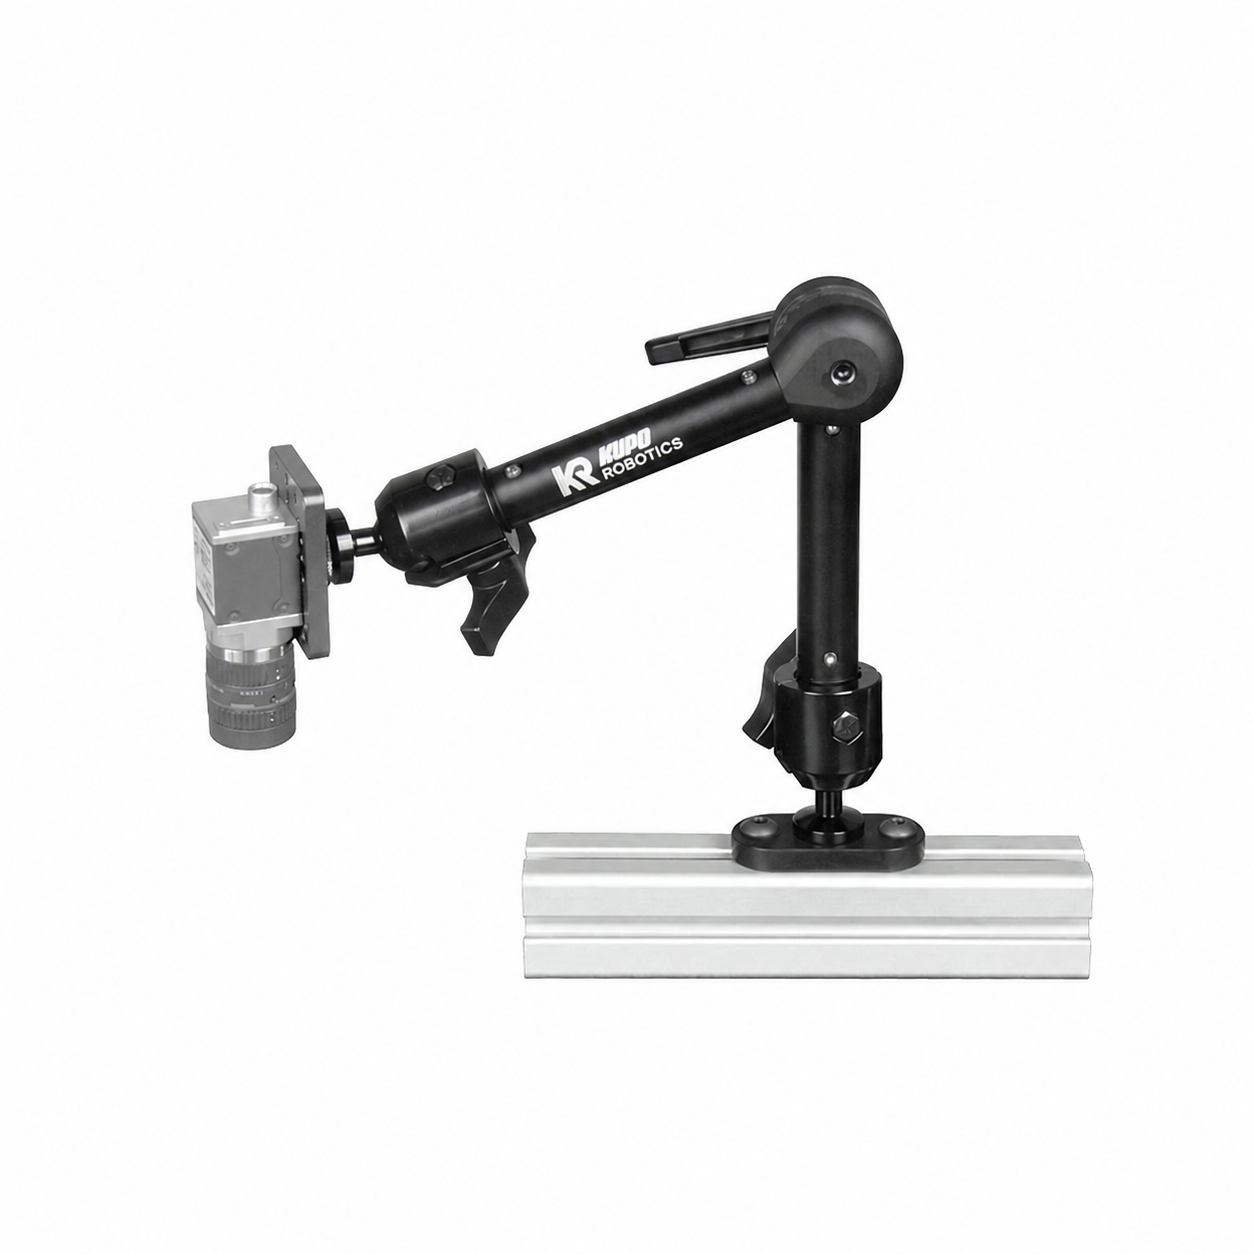
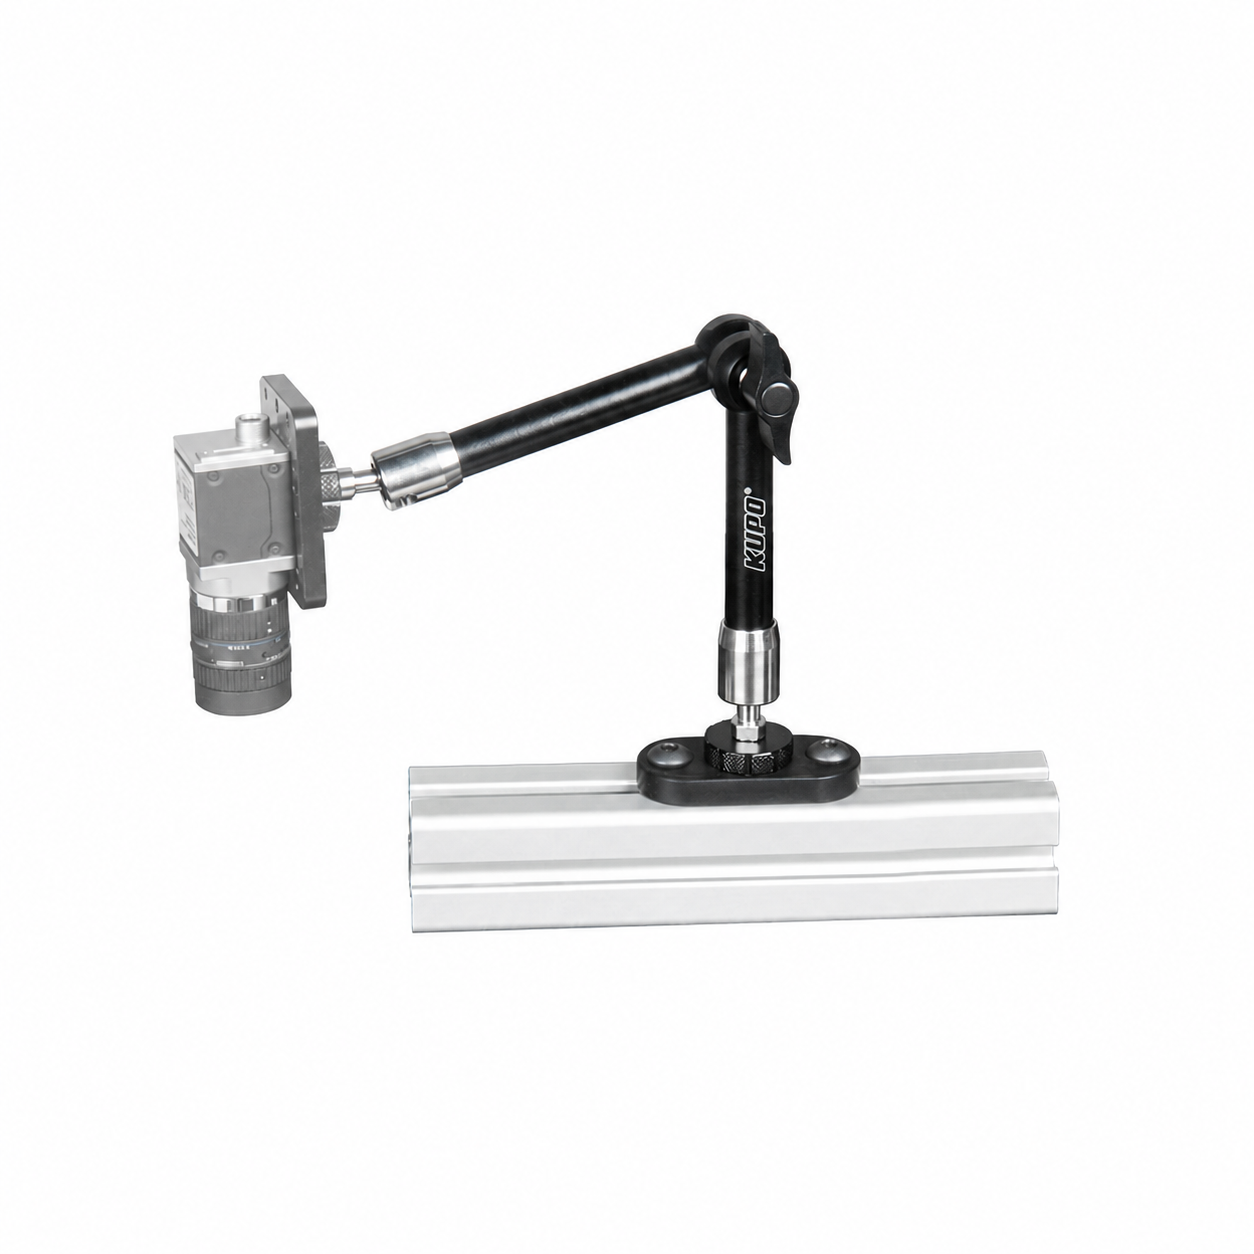
先用可調式支臂找位置,再以 Rosette Link 重建
Super Knuckle、OmniGrip 與 Vision Arm 能讓你快速安裝、瞄準、測試並驗證視角。接著再用分度關節與剛性延伸臂,透過 Rosette Link 重現已知的幾何配置。
這不是可自動套用的轉換套件,也不代表自動取得生產用途核准。正確的齒盤連接組合取決於實測方向、偏移量、相機介面、線纜路徑與維修空間。KUPO 可協助將成功的試驗配置轉換成最短且合理的分度定位組合。
使用可調式支臂決定設備要放在哪裡;當記錄並重建該位置比徒手調整更重要時,則改用 Rosette Link。
誠實評估改裝條件
確認安裝位置
確認鋁擠型尺寸與系列、可操作的槽口面、防護裝置與輸送帶間隙、線纜彎曲半徑、支臂掃掠範圍、振動,以及影像位置公差。
並非自動核准
完成驗證並採用可重複定位的生產用固定座後,SightLink 可成為生產安裝方案的一部分。最終核准仍取決於負載、振動、線纜管理、安裝方式與防護措施。
套件內容
可重新配置的鋁擠型底座、所選支臂及其 1/4"-20 公牙輸出。框架、相機、轉接板、防護裝置與線纜應力消除固定件需另行選配。
訂購前常見問題
3030 與 4040 需要使用不同底座嗎?
不需要。SightLink 使用單一可重新配置的底座節點,能以相同方式透過 T 型槽安裝於 3030 與 4040。框架尺寸不會改變底座選擇;只有選用側向延伸耦合器時,才需要配合型材尺寸。
如何在可調式支臂與 Vision Arm 之間切換?
兩者使用相同底座。裝上球頭後,底座可搭配 Super Knuckle 與 OmniGrip 支臂;拆下球頭後,便會露出可供 Vision Arm 使用的 1/4"-20 螺紋。你可以更換支臂介面,無需更換鋁擠型安裝座。
SightLink 可調式支臂可以直接用於生產嗎?
可調式支臂應視為定位與設定工具,用於找出並驗證相機位置。正式生產時,應將已驗證的幾何配置轉換到分度定位齒盤/方管耦合器生產用固定座;那是另一套可重複回復角度的方案。
何時應從可調式支臂改用齒盤安裝座?
相機或燈具位置完成驗證,而且可重複組裝比徒手調整更重要時,就應改用齒盤安裝座。SightLink Rosette Mounts 指南會說明如何選擇轉向連接器、延伸長度與設備固定座。
訂購前應提供 KUPO 哪些資料?
請提供鋁擠型尺寸與槽口面、設備重量與工作距離、相機或燈具安裝介面、線纜方向、振動條件、鄰近防護裝置、維修空間,以及影像位置公差。